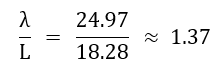
Seakeeping: simular la mar formada

11 min de lectura Fluidodinámica CFD

Por lo general, el paso siguiente para los diseñadores navales después de optimizar las prestaciones en aguas tranquilas (es decir, mediante ensayos en aguas tranquilas) es analizar el comportamiento con oleaje, generalmente denominado seakeeping. Estas evaluaciones son fundamentales para varios aspectos: validación estructural, resistencia en mar agitado, confort y navegabilidad.

Aunque el tanque de ensayos navales sigue siendo un estándar industrial, al abordar el Seakeeping surgen limitaciones físicas y geométricas que no pueden ignorarse.

La mayoría de los tanques son canales largos y estrechos. Esta configuración dificulta la generación de olas muy largas (debido a las limitaciones mecánicas de los generadores) y, sobre todo, limita la posibilidad de variar la dirección de las olas. Probar condiciones críticas como olas por la amura o por la aleta suele ser imposible en los tanques estándar: las olas oblicuas se reflejarían en las paredes laterales, creando interferencias que invalidarían el ensayo; serían necesarios tanques oceánicos de grandes dimensiones, instalaciones poco frecuentes y muy costosas.

También existe una complejidad intrínseca relacionada con la física del problema. Mientras que las fuerzas gravitacionales (olas) escalan según Froude, los fenómenos viscosos (como la amortiguación del balanceo o la fricción en las appendices) dependen del número de Reynolds y no escalan de la misma manera. Esto hace que la correlación entre el modelo a escala y el buque real sea mucho más delicada en el Seakeeping que en los ensayos en aguas tranquilas. Los resultados experimentales requieren a menudo factores de corrección empíricos, introduciendo un margen de incertidumbre que la simulación CFD a escala real (Full Scale) permite evitar.

Por este motivo, a medida que el análisis requiere una mayor exhaustividad y abarca casos no estándar, los ensayos en tanque resultan menos adecuados para el objetivo, mientras que los programas CFD permiten explorar escenarios mucho más amplios y con mayor nivel de detalle.

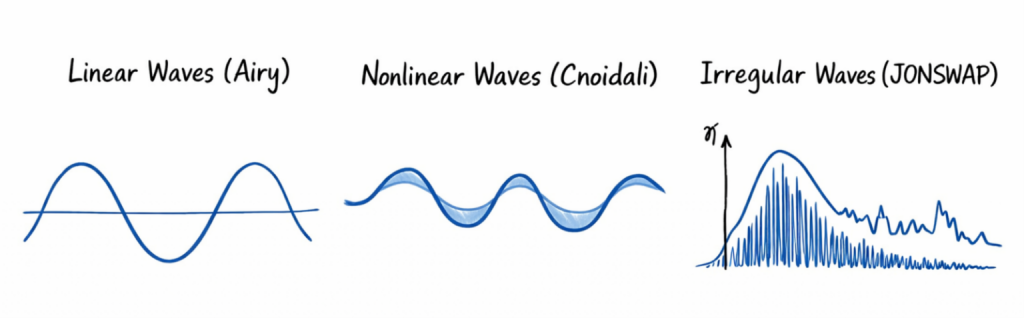
Por ejemplo, en STAR-CCM+ se pueden modelizar diferentes tipos de oleaje, con una complejidad creciente: desde ondas sinusoidales de primer orden, pasando por ondas de orden superior, hasta espectros realistas (como el JONSWAP). Además, se puede establecer cualquier dirección de propagación de las olas (0–360°) y no existe un límite conceptual para la longitud de onda que se puede simular (más allá de las limitaciones relacionadas con el coste computacional y la complejidad); por tanto, es posible analizar condiciones muy variadas y difíciles de reproducir experimentalmente.
Por tanto: si en aguas tranquilas las ventajas del tanque virtual frente al tanque real pueden resultar relativamente marginales (porque ambos pueden proporcionar resultados comparables), en el seakeeping las ventajas de la simulación son mucho más marcadas. No solo por los costes y los tiempos, sino sobre todo porque la CFD permite caracterizar de forma completa el comportamiento de la embarcación con oleaje, cubriendo combinaciones que en el tanque solo pueden reproducirse parcialmente y en casos específicos.

El seakeeping a escala real

Además de los ensayos en tanque, y a menudo incluso más que en el tanque, es habitual evaluar el seakeeping directamente sobre la embarcación real, realizando pruebas en el mar. Este tipo de ensayo ofrece algunas ventajas respecto al tanque: permite observar el comportamiento en condiciones de mar real, no modelizadas, y permite superar algunas limitaciones experimentales, como la dirección impuesta del movimiento de las olas.

Sin embargo, las pruebas en el mar también presentan desventajas significativas, a menudo aún más limitantes.

La primera es evidente (pero decisiva): para realizar las pruebas hay que disponer de la embarcación.

Esto implica que la caracterización del seakeeping solo puede realizarse al final del proceso de diseño (o, en cualquier caso, en una fase avanzada), cuando los márgenes de modificación son mucho más reducidos que en las fases iniciales.

El segundo es igual de obvio y limitante: para realizar las pruebas en el mar hay que tener el mar.

De hecho, hay que encontrar unas condiciones de mar y meteorológicas adecuadas y coherentes con los objetivos del ensayo, que dependen en gran medida de las condiciones meteorológicas y marítimas, pero no siempre está garantizado que dichas condiciones se produzcan durante las ventanas temporales disponibles. Además, a menudo no pueden preverse con suficiente antelación para planificar correctamente la organización de los ensayos, y tampoco está garantizado que se den en las zonas en las que se puede probar la embarcación: en algunos casos, es necesario desplazarse bastante para encontrar las condiciones deseadas.

Incluso si hemos sido capaces y afortunados de predecir y encontrar las condiciones de mar adecuadas en el momento oportuno, es necesario medir las características del mar mediante boyas ondulométricas y correlacionarlas con el movimiento de la embarcación para obtener, por ejemplo, unos RAO precisos.

Por último, para embarcaciones con requisitos de seakeeping extremadamente exigentes (por ejemplo, unidades militares que deben operar con mar muy agitado), las pruebas en el mar pueden llegar a ser arriesgadas: tanto para la integridad estructural de la embarcación como para la seguridad del personal implicado, especialmente cuando se buscan condiciones de mar extremo.

Las herramientas de STAR-CCM+

Todas estas dificultades se reducen o desaparecen cuando se trabaja en un entorno virtual: en los análisis CFD, las condiciones meteorológicas y marítimas están controladas y son repetibles, no se depende de ventanas temporales ni de ubicaciones específicas, y no existen riesgos ni para la embarcación ni para el operador que realiza las pruebas virtuales.

La dinámica de la embarcación puede controlarse mediante el enfoque de Virtual Towing Tank, como en el caso del tanque virtual de aguas tranquilas, con el carro puente que impone el avance de la embarcación y los grados de libertad correspondientes (trim y sinkage, pero eventualmente también roll). Como alternativa, para investigar también los efectos sobre la velocidad de avance, es posible definir ensayos de autopropulsión.

Simular un cuerpo que se mueve con 5+1 grados de libertad (6-DOF) sobre una interfaz libre no es nada sencillo. Afortunadamente, STAR-CCM+ nos ofrece un conjunto de funcionalidades que transforman una pesadilla numérica en un workflow manejable.

  • DFBI (Dynamic Fluid Body Interaction): es el solver que permite gestionar el movimiento de la embarcación. En lugar de predefinir el movimiento, el módulo DFBI calcula las fuerzas y los momentos sobre el casco en cada time-step y resuelve las ecuaciones del movimiento del cuerpo rígido. El solver acopla la dinámica de fluidos con la dinámica del cuerpo rígido de forma implícita, garantizando la estabilidad incluso con grandes rotaciones.
  • Overset Mesh (Chimera Grid): olvídate de utilizar el re-meshing o la deformación de la malla (morphing) para grandes desplazamientos. Con el enfoque Overset, la malla alrededor del casco se mueve rígidamente sobre una malla de background estática, y la interpolación entre las dos mallas se gestiona de forma automática. Este enfoque es fundamental para capturar movimientos de pitch elevados sin generar celdas con volumen negativo.
  • VOF Waves & Wave Damping: el generador de olas integrado (p. ej., Fifth-Order Stokes o Irregular Waves a partir de un espectro JONSWAP) impone las condiciones de contorno en la entrada. Igual de importante es la zona de VOF Damping situada en la salida del dominio: amortigua las olas generadas y las reflejadas por la embarcación para evitar que «reboten» hacia atrás y contaminen la solución (wave reflection).
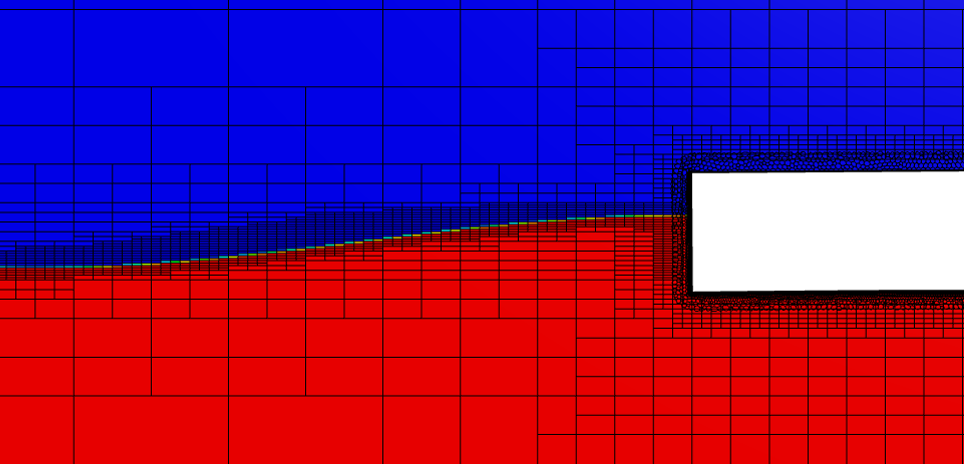
  • Adaptive Mesh Refinement (AMR): es una herramienta opcional, pero para mí es un must-have increíblemente potente. Permite refinar la malla dinámicamente solo donde se encuentra la interfaz agua-aire (Free Surface), siguiendo la evolución de la ola. ¿Por qué? Para disponer de una alta resolución únicamente donde sea necesaria, ahorrando millones de celdas en otras zonas.

Una generación adecuada de la malla, el uso de herramientas internas como el AMR y una correcta gestión de los time-steps del análisis permiten obtener una excelente correlación entre las olas simuladas y las olas teóricas, incluso en el caso de espectros de oleaje; esto constituye, obviamente, un primer criterio para validar los resultados del análisis.

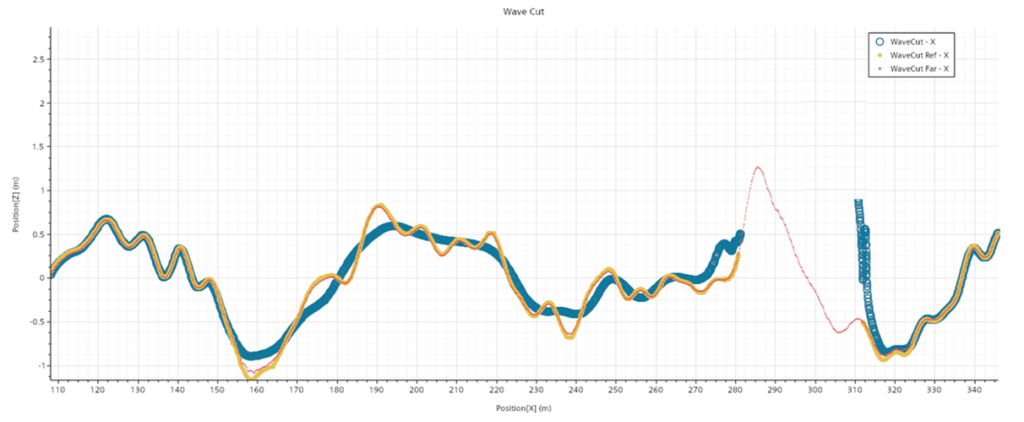
Uno de mis procesos estándar (y, en realidad, también de toda la comunidad científica) para comprobar hasta qué punto el análisis es capaz de recrear un tren de olas a partir de un espectro consiste en comparar los Wave Cut (es decir, los perfiles de superficie libre en una determinada estación Y o X) de un análisis de seakeeping en el plano de simetría de la embarcación (en azul), fuera de la zona perturbada (+40 m respecto al plano de simetría, en ocre), con la ola teórica generada a partir de las características espectrales (JONSWAP, en rojo) de un mar equivalente a un Sea State 4.

Las discrepancias entre el Wave Cut teórico y el Wave Cut numérico no perturbado se observan principalmente en las frecuencias muy altas, es decir, en frecuencias correspondientes a olas muy pequeñas (con amplitudes por debajo del primer percentil de Wave Probability), por lo que la correlación en este análisis puede considerarse excelente.

Aguas abajo de la embarcación, en el plano de simetría del buque, el Wave Cut resulta muy alejado de la realidad y presenta un amortiguamiento de las componentes de mayor frecuencia: este es el efecto de la presencia del casco y de la generación de su estela.

Southampton Series – La Hull C con oleaje regular

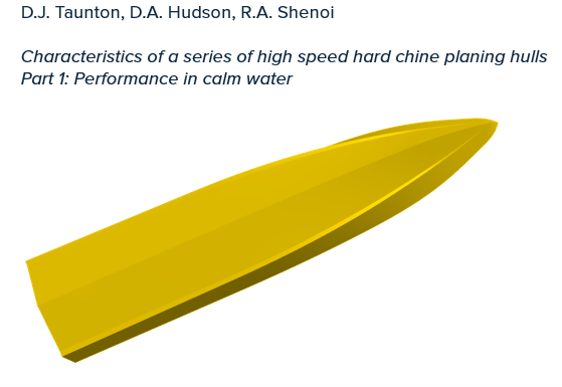
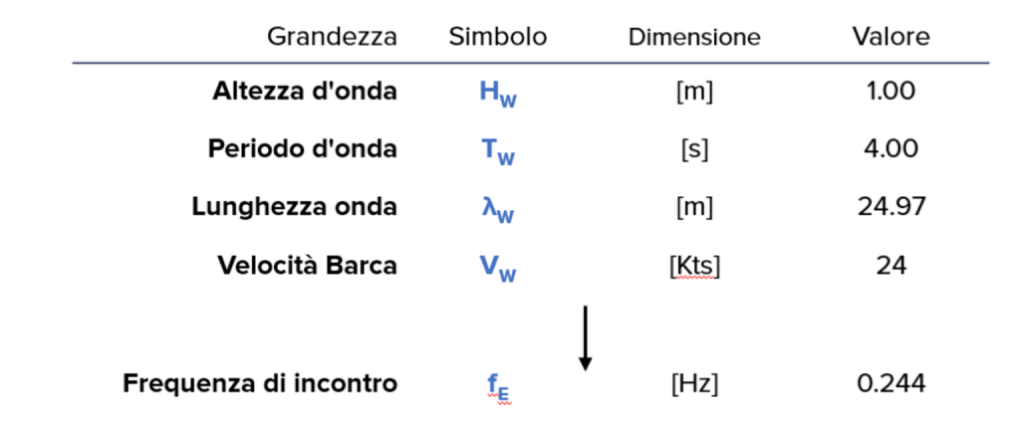
Uno de los test cases que propongo siempre a los estudiantes de nuestros cursos de formación para el sector naval es la Hull C de la serie de Southampton con oleaje regular. El casco se ha representado a una hipotética escala de buque, de modo que la Loa = 18,28 m; como ola se ha seleccionado una con las siguientes características.

¿Por qué elijo este caso?

El primer motivo está relacionado con la velocidad de la embarcación, que avanza a un Número de Froude elevado (≈0,92), lo que permite tener un régimen transitorio, pero no de planeo completo, en el que se pueden apreciar claramente los efectos de las fuerzas hidrodinámicas sin que lleguen a ser predominantes.

El segundo motivo está relacionado con la ola: con una relación dimensional característica

Con un valor de 1,37, te encuentras exactamente en la zona de resonancia (que se extiende entre 1 y 1,5) de Heave y Pitch, con una ola ligeramente más larga que el casco. En teoría, con olas largas (λ/L > 1), la embarcación tendería a hacer contouring (seguir el perfil de la ola). Sin embargo, a 24 nudos, la frecuencia de encuentro es muy alta y la inercia de la embarcación no le permite seguir suavemente el perfil de la ola. Es el peor escenario para el cabeceo: cuando la proa encuentra el seno de la ola, la popa es elevada por la cresta (y viceversa).

¿Conseguiré captar este efecto?

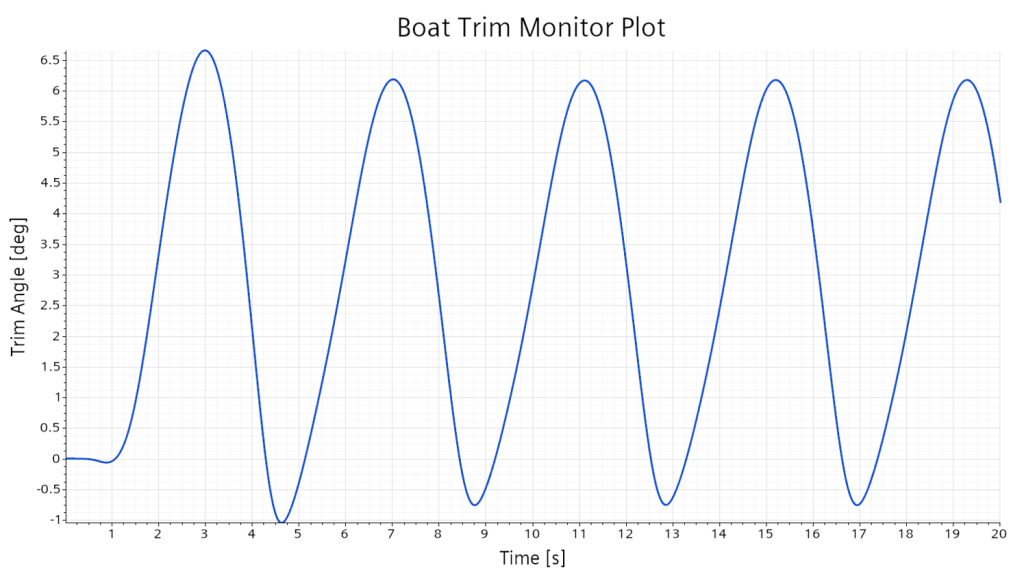
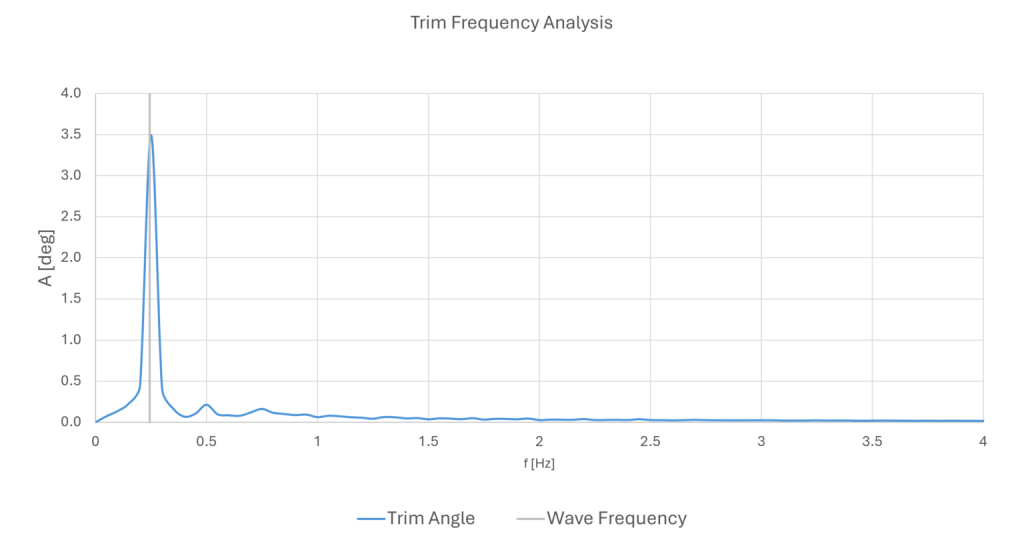
Empecemos evaluando los resultados obtenidos en el dominio de las frecuencias, donde obtenemos una distribución alrededor de una frecuencia principal (que es la frecuencia de encuentro) y podemos evaluar la amplitud de las oscilaciones del trim. Hay que recordar que en el gráfico en frecuencia se expresa la amplitud de la oscilación, y no la altura.

La embarcación tiene prácticamente toda su eslora apoyada sobre la ola antes de “perder el suelo bajo los pies” y despegar de las crestas, por lo que cabe esperar el fenómeno típico del slamming (impactos violentos en proa) y posibles salidas de la hélice del agua en popa. Esto puede evaluarse, entre otras cosas, analizando cómo varía la superficie mojada del fondo del casco a lo largo del tiempo.

Además de los parámetros de trim habituales, vamos a evaluar los siguientes KPI:

  • Response Amplitude Operators (RAO): la función de transferencia de la embarcación. Calculamos la relación entre la amplitud del movimiento (p. ej., Heave o Pitch) y la amplitud de la ola incidente para distintas frecuencias (en nuestro caso, a una única frecuencia).
  • Added Resistance in Waves (Raw): la diferencia entre la resistencia media en olas y la resistencia en aguas tranquilas, a partir de la cual se puede estimar el sea margin.
  • Aceleraciones verticales: fundamentales en el puente de mando o en las zonas de pasajeros para evaluar el confort o la seguridad de la carga (lashing loads).

Debería seguir aburriéndoos con números de Courant, zonas de damping y estrategias de malla, pero pasemos a la parte por la que realmente nos pagan: los Bonitos Colores en Movimiento. Sí, porque, al fin y al cabo, nada convence más al cliente que un vídeo hipnótico. Este es el resultado de un fin de semana durante el cual exprimimos un poco nuestras GPU mientras nosotros estábamos cómodamente en el sofá.

Mirad la violencia de estos impactos. Es como para hacer que el Martini se derrame en el salón principal y que hasta un capitán de larga trayectoria palidezca. ¿La mejor noticia? Ningún ingeniero se ha mojado los zapatos ni ha tenido que lidiar con el mareo para obtener estas imágenes; eso sí, no podemos asegurar que ninguna estación de trabajo haya sido maltratada durante la producción de este vídeo.

Descubre los demás artículos de la serie:

Comprueba el producto antes de fabricarlo.

¿Y si pudieras reducir hasta un 80 % los costes de tus prototipos?