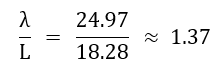
Seakeeping: simulare il mare formato

10 min di lettura Fluidodinamica CFD

In genere, il passo successivo per i progettisti nautici dopo aver ottimizzato le prestazioni in mare calmo (quindi le prove in vasca calma), è analizzare il comportamento in onda, generalmente chiamato seakeeping. Queste valutazioni sono fondamentali per più aspetti: validazione strutturale, resistenza in mare formato, comfort e navigabilità.

Sebbene la vasca navale rimanga uno standard industriale, quando si affronta il Seakeeping emergono vincoli fisici e geometrici che non possono essere ignorati.

La maggior parte delle vasche sono canali lunghi e stretti. Questa conformazione rende difficile generare onde molto lunghe (per limiti meccanici dei generatori) e, soprattutto, limita la possibilità di variare la direzione dell’onda. Testare condizioni critiche come onde al mascone o al giardinetto è spesso impossibile nei bacini standard: le onde oblique si rifletterebbero sulle pareti laterali, creando interferenze che invaliderebbero la prova; servirebbero bacini oceanici di grandi dimensioni, strutture rare e molto costose.

Esiste poi una complessità intrinseca legata alla fisica del problema. Mentre le forze gravitazionali (onde) scalano secondo Froude, i fenomeni viscosi (come lo smorzamento del rollio o l’attrito sulle appendici) dipendono dal numero di Reynolds e non scalano allo stesso modo. Questo rende la correlazione tra il modello in scala e la nave reale molto più delicata nel Seakeeping rispetto alle prove in acqua calma. I risultati sperimentali richiedono spesso fattori correttivi empirici, introducendo un margine di incertezza che la simulazione CFD in scala reale (Full Scale) permette di evitare.

Per questo, man mano che l’analisi richiede maggiore completezza e copre casi non standard, le prove in vasca diventano meno aderenti all’obiettivo, mentre i software CFD permettono di esplorare scenari molto più ampi e con più dettaglio.

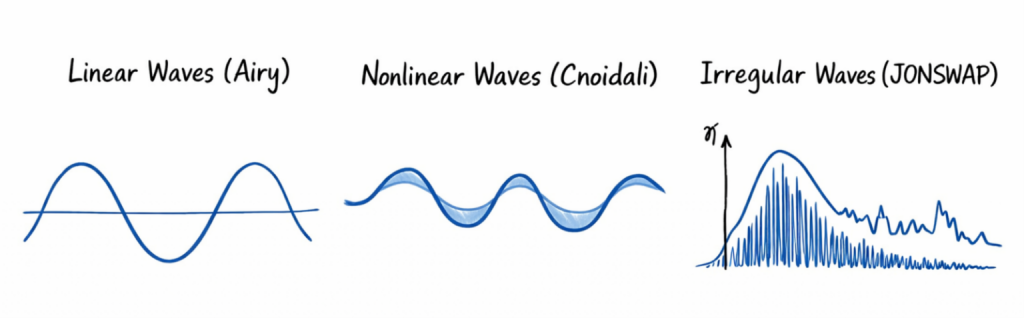
Ad esempio, in STAR-CCM+ si possono modellare diversi tipi di mare, con complessità crescente: da onde sinusoidali di primo ordine, a onde di ordine superiore, fino a spettri realistici (come lo JONSWAP). Inoltre, si può impostare qualsiasi direzione di provenienza delle onde (0–360°) e non c’è un limite concettuale alla lunghezza d’onda simulabile (se non legato al costo computazionale e alla complessità); si possono quindi analizzare condizioni molto varie e difficili da riprodurre sperimentalmente.
Quindi: se in mare calmo i vantaggi della vasca virtuale rispetto alla vasca reale possono risultare relativamente marginali (perché entrambe possono dare risultati comparabili), nel seakeeping i vantaggi della simulazione diventano molto più marcati. Non solo per costi e tempi, ma soprattutto perché la CFD consente una caratterizzazione completa del comportamento dell’imbarcazione in onda, coprendo combinazioni che in vasca sono ottenibili solo in parte e in casi specifici.

Il seakeeping in scala reale

Oltre alle prove in vasca, e spesso anche più che in vasca, è prassi valutare il seakeeping direttamente sull’imbarcazione reale, effettuando prove in mare. Questo tipo di test offre alcuni vantaggi rispetto alla vasca: permette di osservare il comportamento in condizioni di mare reale, non modellate, e consente di svincolarsi da alcuni vincoli sperimentali, come la direzione imposta del moto ondoso.

Tuttavia, le prove in mare presentano anche svantaggi significativi, spesso ancora più limitanti.

Il primo è banale (ma decisivo): per eseguire le prove bisogna avere l’imbarcazione.

Questo implica che la caratterizzazione del seakeeping arriva solo alla fine del processo di progettazione (o comunque in una fase avanzata), quando i margini di modifica sono molto ridotti rispetto alle fasi iniziali.

Il secondo è altrettanto banale e limitante: per eseguire le prove in mare bisogna avere il mare.

Bisogna infatti trovare mare e meteo adatti e coerenti con gli obiettivi della prova, che dipende fortemente dalle condizioni meteo-marine, ma non è detto che tali condizioni si verifichino nelle finestre temporali disponibili. Oppure, spesso non sono prevedibili con sufficiente anticipo per pianificare correttamente l’organizzazione delle prove, e non è nemmeno garantito che siano riscontrabili nelle aree in cui l’imbarcazione può essere testata: in alcuni casi si è costretti a spostarsi anche molto per cercare le condizioni desiderate.
Se anche siamo stati bravi e fortunati ad aver predetto e trovato il mare opportuno nei tempi giusti, è necessario misurare le caratteristiche del mare con boe ondometriche e correlate al moto dell’imbarcazione per avere, ad esempio, dei RAO accurati.

Infine, per imbarcazioni con requisiti di seakeeping estremamente severi (ad esempio unità militari che devono operare con mare molto formato), le prove in mare possono diventare rischiose: sia per l’integrità strutturale dell’imbarcazione, sia per la sicurezza del personale coinvolto, soprattutto quando si cercano condizioni di mare estremo.

I ferri del mestiere di STARCCM+

Tutte queste criticità si riducono o scompaiono quando si lavora in ambiente virtuale: nelle analisi CFD le condizioni meteo-marine sono controllate e ripetibili, non si dipende da finestre temporali o località specifiche, e non ci sono rischi né per l’imbarcazione né per l’operatore che conduce le prove virtuali.

La dinamica dell’imbarcazione può essere controllata con l’approccio di Virtual Towing Tank, come in caso di vasca virtuale calma, con il carro ponte che impone l’avanzamento dell’imbarcazione e gli opportuni gradi di libertà (trim e sinkage, ma eventualmente anche roll). In alternativa, per indagare anche gli effetti sulla velocità di avanzamento, è possibile definire prove di autopropulsione.

Simulare un corpo che si muove con 5+1 gradi di libertà (6-DOF) su un’interfaccia libera non è banale. Fortunatamente, STAR-CCM+ ci offre un set di feature che trasformano un incubo numerico in un workflow gestibile.

  • DFBI (Dynamic Fluid Body Interaction): è il solver che permette di gestire il movimento dell’imbarcazione. Invece di predefinire il movimento, il modulo DFBI calcola le forze e i momenti sullo scafo a ogni time-step e risolve le equazioni del moto rigido. Il solver accoppia la fluidodinamica alla dinamica del corpo rigido in modo implicito, garantendo stabilità anche con grandi rotazioni.
  • Overset Mesh (Chimera Grid): Scordatevi di usare il re-meshing o la deformazione della griglia (morphing) per grandi movimenti. Con l’Overset, la mesh attorno allo scafo si muove rigidamente sopra una mesh di background statica, gestendo l’interpolazione tra le due griglie è gestita in maniera automatica. Questo approccio è fondamentale per catturare moti di Pitch elevati senza generare celle a volume negativo.
  • VOF Waves & Wave Damping: Il generatore d’onda integrato (es. Fifth-Order Stokes o Irregular Waves da spettro JONSWAP) impone le condizioni al contorno in ingresso. Altrettanto cruciale è la zona di VOF Damping all’uscita del dominio: smorza le onde generate e quelle riflesse dalla nave per evitare che “rimbalzino” indietro inquinando la soluzione (wave reflection).
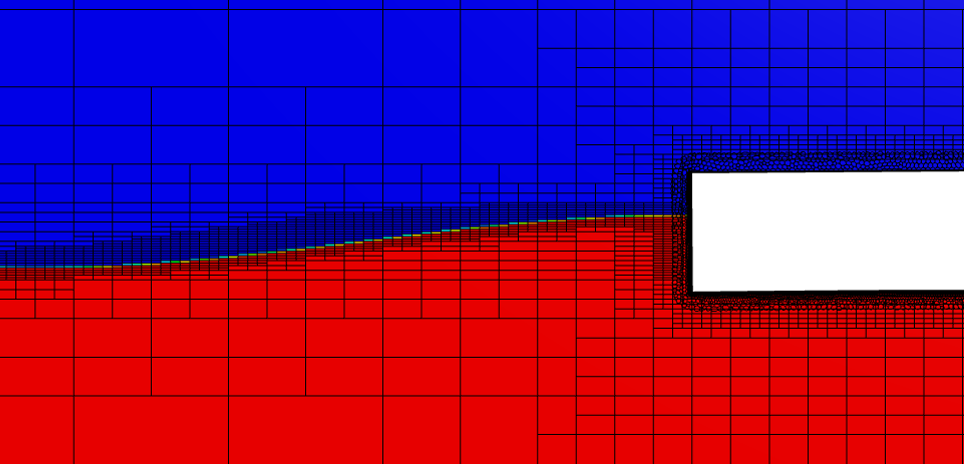
  • Adaptive Mesh Refinement (AMR): È uno strumento opzionale, ma per me è un must-have incredibilmente potente. Permette di raffinare la mesh dinamicamente solo dove c’è l’interfaccia acqua-aria (Free Surface), seguendo l’evoluzione dell’onda. Perché? Per avere alta risoluzione solo dove serve, risparmiando milioni di celle altrove.

Una appropriata generazione della mesh, l’utilizzo di strumenti interni come l’AMR, e la corretta gestione dei time-step dell’analisi permette di avere una ottima correlazione tra le onde simulate e le onde teoriche, anche in casi di spettri d’onda; ciò definisce ovviamente un primo criterio di validazione dei risultati dell’analisi.

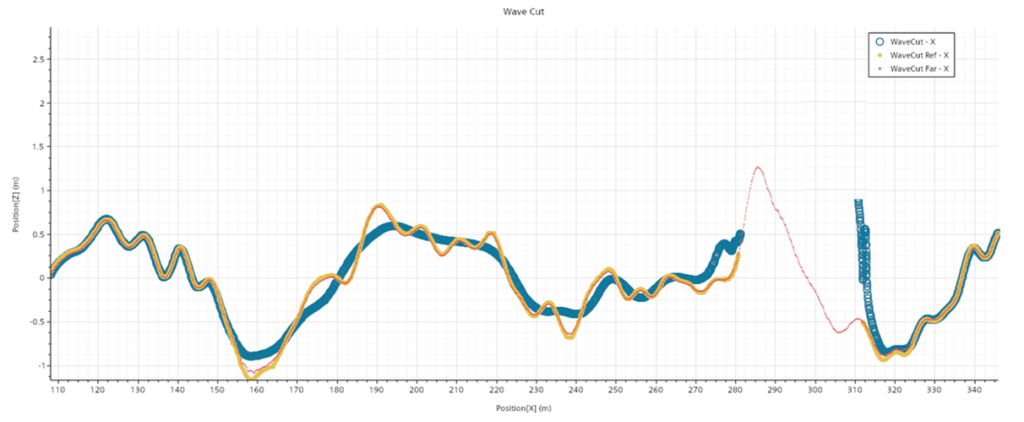
Uno dei miei (ed in realtà, dell’intera comunità scientifica) processi standard per verificare quanto correttamente l’analisi riesce a ricreare un treno di onde dato uno spettro è la comparazione dei Wave Cut (ossia, i profili di superficie libera ad una data stazione Y o X) di una analisi di seakeeping nel piano di simmetria dell’imbarcazione (in blue), fuori dalla zona perturbata (+40m dal piano di simmetria, in ocra) e l’onda teorica generata in base alle caratteristiche spettrali (JONWSAP, in rosso) di un mare equivalente ad un Sea State 4.

Le discrepanze tra Wave Cut teorico e Wave Cut numerico indisturbato sono principalmente rintracciate per frequenze molto alte, frequenze o onde molto piccole (con ampiezze al di sotto del primo percentile di Wave Probability), per cui si può considerare ottima la correlazione in questa analisi. A valle dell’imbarcazione nel piano di simmetria della barca il Wave Cut risulta fortemente distante dalla realtà e smorzato nelle componenti a frequenza maggiore: questo è l’effetto della presenza dello scafo e della sua generazione di scia.

Southampton Series – La Hull C in onda regolare

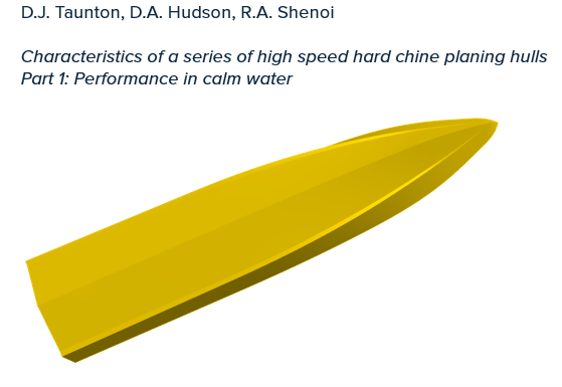
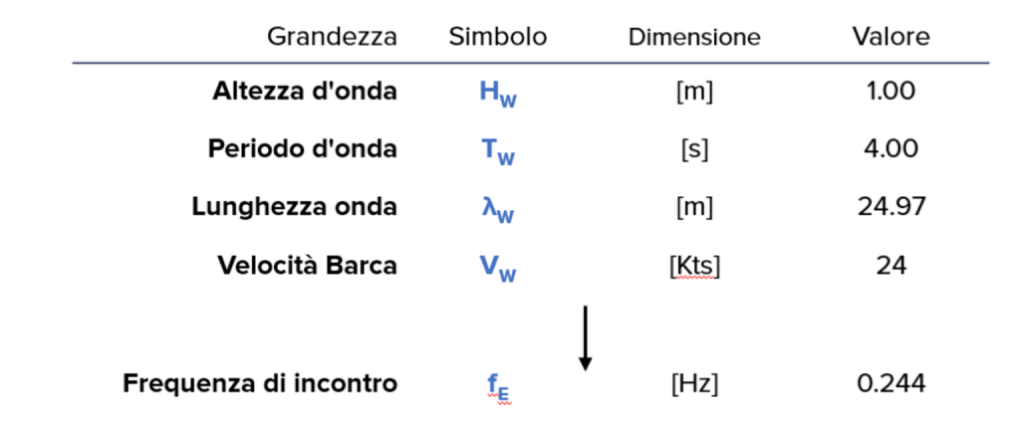
Uno dei test case che propongo sempre agli studenti dei nostri corsi di formazione per la nautica è la Hull C della serie di Southampton in onda regolare. La carena è riportata in una ipotetica scala nave in modo da avere LOA = 18.28m; come onda è stata scelta con le seguenti caratteristiche.

Perché scelgo questo caso?

Il primo motivo riguarda la velocità dell’imbarcazione, che procede ad un Numero di Froude sostenuto (≈0.92) che permette di avere un regime transitorio ma non di planata piena, in cui si possono bene apprezzare gli effetti di forze idrodinamiche senza che diventino predominanti.

Il secondo motivo riguarda l’onda: con un rapporto dimensionale caratteristico

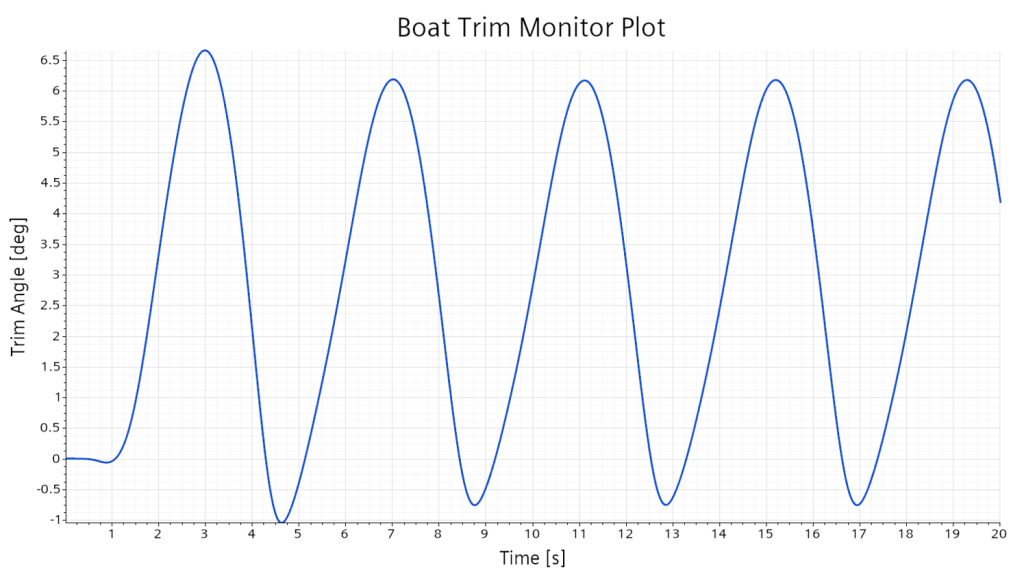
Con un valore di 1.37, ti trovi esattamente nella zona di risonanza (che si estende tra 1 e 1.5) di Heave e Pitch, con un’onda è leggermente più lunga dello scafo. In teoria, con onde lunghe ( λ/L > 1) la barca tenderebbe a fare contouring (seguire il profilo dell’onda). Tuttavia, a 24 nodi, la frequenza di incontro è molto alta, e l’inerzia della barca non le permette di seguire dolcemente il profilo dell’onda. È lo scenario peggiore per il beccheggio: quando la prua incontra il cavo dell’onda, la poppa viene sollevata dalla cresta (e viceversa).
Riuscirò a cogliere questo effetto?

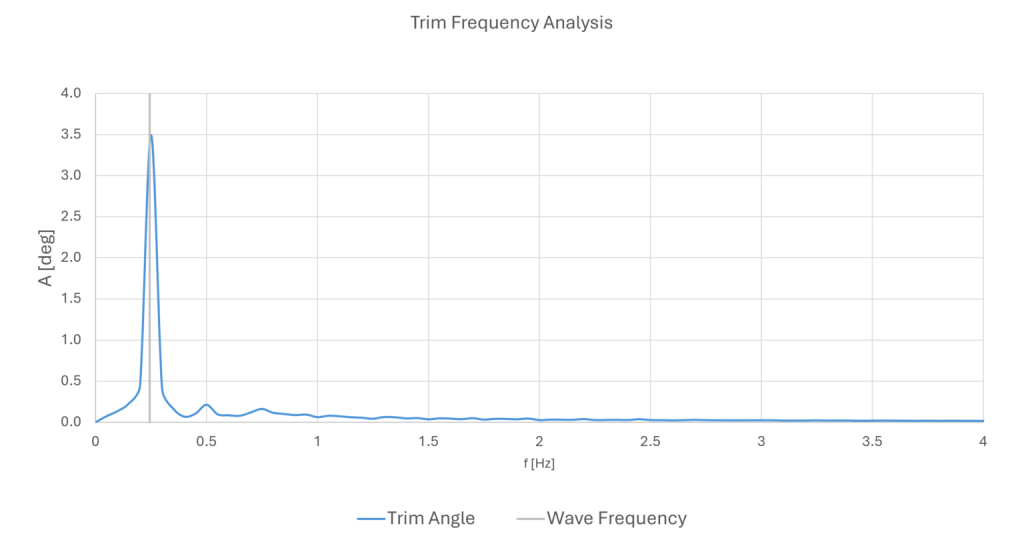
Andiamo prima a valutare i risultati ottenuti nel dominio delle frequenze, dove otteniamo una distribuzione attorno ad una frequenza principale (che è la frequenza di incontro) e potremo valutare l’ampiezza delle oscillazioni del trim. Ricordando che nel grafico in frequenza è espressa la Ampiezza dell’oscillazione e non l’altezza.

La barca ha quasi tutta la sua lunghezza supportata dall’onda prima di “perdere il terreno sotto i piedi” e decollare dalle creste, aspettandoci il fenomeno tipico dello slamming (impatti violenti a prua) e possibili uscite dell’elica dall’acqua a poppa. Ciò è valutabile, tra l’altro, analizzando come varia la superficie bagnata sul fondo della carena nel tempo.

Oltre ai tipici parametri di assetto, andiamo a valutare i seguenti KPI:

  • Response Amplitude Operators (RAO): La funzione di trasferimento della nave. Calcoliamo il rapporto tra l’ampiezza del moto (es. Heave o Pitch) e l’ampiezza dell’onda incidente per diverse frequenze (nel nostro caso, ad un’unica frequenza)
  • Added Resistance in Waves (Raw): La differenza tra la resistenza media in onde e la resistenza in acqua calma, da cui stimare il sea margin.
  • Accelerazioni Verticali: Fondamentali al ponte di comando o nelle aree passeggeri per valutare il comfort o la sicurezza del carico (lashing loads).

Dovrei continuare ad annoiarvi con numeri di Courant, zone di damping e strategie di mesh, ma invece passiamo alla parte per cui siamo davvero pagati: i Bei Colori in Movimento. Sì, perché alla fine, niente convince il cliente più di un video ipnotico. Ecco il risultato di un fine settimana in cui abbiamo spremuto un po’ le nostre GPU mentre noi eravamo comodamente sul divano.

Guardate la violenza di questi impatti. Roba da far rovesciare il Martini nel salone principale e far impallidire un comandante di lungo corso. La notizia migliore? Nessun ingegnere si è bagnato le scarpe o ha dovuto fare i conti con il mal di mare per ottenere queste immagini; non possiamo però assicurare che nessuna workstation sia stata maltrattata durante la produzione di questo filmato.

Scopri gli altri articoli della serie:

Verifica il prodotto prima di realizzarlo.

Se ti dicessimo che puoi ridurre i costi dei tuoi prototipi fino all’80% ti interesserebbe saperne di più?