¿Qué es el análisis modal mediante el método de los elementos finitos?

15 min de lectura Dinámica y vibraciones

La mayoría de las estructuras vibran: durante el funcionamiento normal, cualquier máquina, vehículo o estructura está sometido a fuerzas dinámicas que provocan vibraciones. En todos estos casos, es necesario cuantificar la respuesta estructural para evaluar sus implicaciones en factores como las prestaciones y la fatiga.

A menudo, estas vibraciones deben estudiarse porque generan un problema inmediato o porque la estructura debe cumplir determinadas normas de diseño o ensayo. Mediante técnicas de análisis por elementos finitos, que comparten las bases matemáticas con el análisis de señales y las mediciones experimentales con acelerómetros, es posible determinar las vibraciones de la estructura y realizar un análisis en frecuencia.

El análisis modal es una herramienta eficaz para describir, comprender y modelizar el comportamiento estructural, y constituye un excelente medio para adquirir un conocimiento sólido de la dinámica de las estructuras.

El ruido y las vibraciones en el entorno o en los entornos industriales están causados por procesos específicos en los que fuerzas dinámicas, es decir, fuerzas que varían con el tiempo, excitan una estructura.

Las vibraciones y el ruido (que puede definirse como un sonido desagradable) están estrechamente relacionados. El ruido es la energía vibratoria transformada en variaciones de la presión del aire que percibe el oído.

Los efectos del ruido y las vibraciones van desde simples molestias hasta la fatiga de los materiales y la reducción del confort, llegando incluso a provocar efectos nocivos y situaciones de peligro. Sus efectos sobre el cuerpo humano, la maquinaria, los vehículos o los edificios pueden provocar desgaste, una reducción de las prestaciones, un funcionamiento incorrecto o daños irreversibles.
¿Qué es la resonancia?

La mayoría de los problemas relacionados con las vibraciones y el ruido están asociados al fenómeno de la resonancia. En el vídeo he incluido el caso del famoso puente de Tacoma Narrows, conocido por haber colapsado debido a las cargas dinámicas del viento, que excitaban uno de los modos propios de la estructura.

Si quieres ver el vídeo completo, puedes encontrarlo en este enlace.

Para explicarlo de forma muy, muy sencilla, a la frecuencia de resonancia las oscilaciones del sistema transforman alternativamente la energía cinética en energía elástica y viceversa. Si excito la estructura a la frecuencia de resonancia, basta una fuerza de intensidad muy pequeña para provocar una oscilación de amplitud muy elevada.

¿Quién es responsable de las vibraciones?

Si el nivel de vibraciones o de ruido supera un determinado límite, ¿quién es responsable del problema?

En cualquier situación posible, siempre existen tres factores:

  • La fuente, es decir, el lugar donde se generan las fuerzas dinámicas.
  • La vía de transmisión, es decir, cómo se transmite la energía.
  • El receptor, donde se percibe el ruido o la vibración.

Cada uno de estos factores puede contener la causa del problema y puede analizarse para encontrar la solución óptima correspondiente.

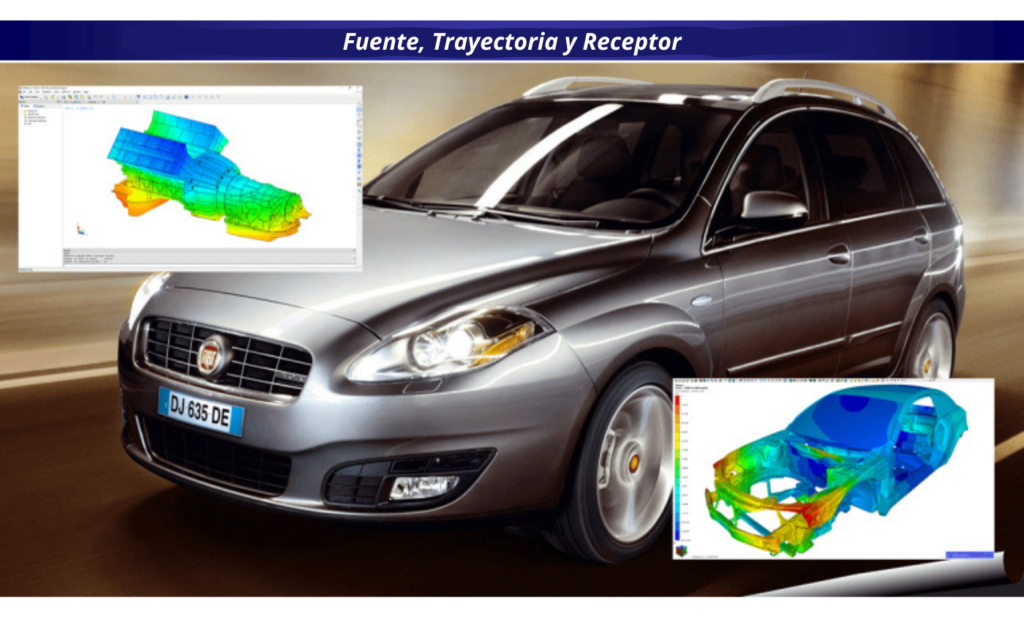
Análisis modal: fuente, vía de transmisión y receptor en el caso de un automóvil

Pongamos como ejemplo a un conductor que percibe que el nivel sonoro emitido por su vehículo es demasiado elevado. En este caso, la fuente es la transmisión del automóvil, la vía de transmisión es la carrocería del vehículo y el receptor es el oído del conductor.

Descartando que el problema esté en el oído del conductor, la causa debe buscarse en la transmisión o en la carrocería del vehículo. El diseñador del chasis y el diseñador de la transmisión pueden sostener que los componentes que han diseñado se comportan satisfactoriamente cuando se consideran por separado. Sin embargo, el hecho es que la interacción entre ambos componentes provoca un problema importante.

Sin profundizar demasiado en los problemas específicos del sector de la automoción, la modelización por elementos finitos permite determinar con un alto grado de precisión el comportamiento dinámico del sistema formado por el vehículo y la transmisión, identificar la causa de las vibraciones y proporcionar herramientas analíticas para proponer una solución.

Además, la simulación permite obtener el mismo tipo de resultados que se obtienen mediante mediciones experimentales. Esto permite, por un lado, correlacionar los cálculos con las mediciones para crear modelos precisos y, por otro, una vez desarrollado un modelo predictivo, utilizar el método de los elementos finitos para realizar un ensayo virtual del producto, con el fin de identificar y resolver los problemas de vibración incluso antes de fabricar el prototipo.

Representación de las vibraciones

¿Qué estructuras presentan un comportamiento modal? La respuesta es sencilla: todas las estructuras presentan un comportamiento modal. Este comportamiento depende de cómo están diseñadas las estructuras y, en particular, como veremos a continuación, de la distribución de masa y rigidez de la estructura.

El análisis modal se basa en la premisa de que el comportamiento de una estructura compleja, constituida por un número considerable de grados de libertad (como, por ejemplo, un modelo detallado de elementos finitos), puede representarse adecuadamente mediante una combinación lineal de sistemas de un solo grado de libertad.

Comencemos por explicar cómo puede representarse la respuesta estructural en distintos dominios. De este modo, podremos ver cómo se relaciona la descripción modal con las descripciones en el dominio espacial, temporal y frecuencial.

Ejemplo: la campana

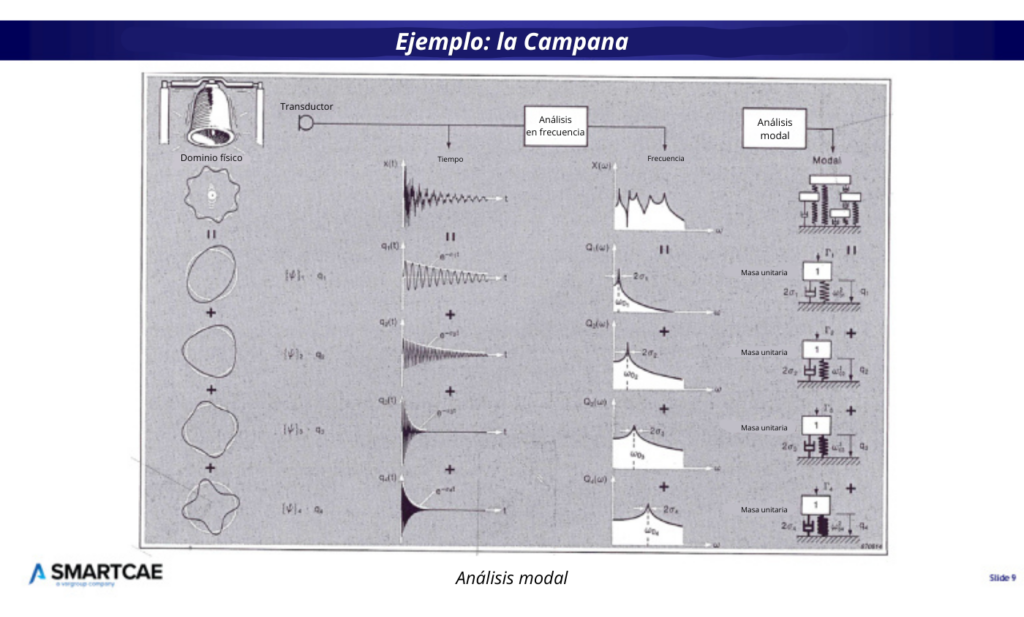
Tomemos como ejemplo la respuesta de una campana, una estructura que presenta un amortiguamiento muy bajo. Cuando se golpea una campana, esta produce una respuesta acústica que contiene un número limitado de tonos puros. La respuesta vibratoria asociada sigue exactamente el mismo patrón, y la campana parece almacenar la energía del impacto para disiparla después mediante vibraciones a determinadas frecuencias discretas.

Las distintas representaciones de la campana en los dominios espacial, temporal, frecuencial y modal

En el esquema de la figura, que he recuperado de un antiguo folleto de Brüel & Kjær sobre análisis modal experimental, cada columna muestra la respuesta de la campana representada en los distintos dominios:

  • En el dominio físico, la compleja deformación geométrica de la campana puede representarse mediante un conjunto de patrones de deformación independientes y más sencillos, denominados formas modales.
  • En el dominio temporal, la respuesta vibratoria (o acústica) de la campana se visualiza como una señal en el tiempo que puede representarse mediante un conjunto de sinusoides que tienden a amortiguarse.
  • En el dominio frecuencial, el análisis de la señal temporal proporciona un espectro que contiene una serie de picos, representado a continuación mediante un conjunto de espectros de respuesta de sistemas de un solo grado de libertad.
  • En el dominio modal, la respuesta de la campana se representa mediante un modelo modal constituido por un conjunto de sistemas de un solo grado de libertad. Dado que una forma modal representa el patrón de movimiento de todos los puntos de una estructura a una determinada frecuencia modal, puede utilizarse una única coordenada modal «q» para representar la contribución de cada modo al movimiento total.

Si seguimos hacia atrás desde el dominio modal, a lo largo de las líneas de la ilustración, vemos que cada modelo de un solo grado de libertad está asociado a una frecuencia, un amortiguamiento y una forma modal. Estos son los parámetros modales.

Los parámetros modales

Resumiendo en tres puntos el esquema anterior:

  • Frecuencia modal
  • Amortiguamiento modal
  • Forma modal

Estos constituyen los parámetros modales que, en conjunto, proporcionan una representación completa de las características dinámicas intrínsecas de la campana.

Insisto en un concepto importante: estos parámetros son constantes y característicos de la estructura. En nuestro ejemplo, las frecuencias y las formas modales de la campana son siempre las mismas, tanto si la campana está sonando como si no.

El análisis modal es el proceso mediante el cual se determinan los parámetros modales de una estructura para todos los modos comprendidos en un rango de frecuencias de interés. El objetivo final es utilizar estos parámetros para construir un modelo modal de la respuesta.

En este punto, es necesario hacer dos consideraciones importantes, bajo determinadas hipótesis:

  • Cualquier deformación dinámica forzada de una estructura puede representarse como una suma ponderada de sus formas modales.
  • Cada modo puede representarse mediante un modelo de un solo grado de libertad.

Modelo de un solo grado de libertad (SGDL)

Ahora que hemos delimitado el problema desde un punto de vista cualitativo, pasemos a examinar su representación matemática.

Dado que cada modo de una respuesta estructural puede representarse mediante un modelo de un solo grado de libertad, conviene analizar algunos aspectos de la dinámica de estos sistemas. En particular, examinaremos cómo puede modelizarse un sistema SGDL en los dominios físico, temporal y frecuencial. Estos modelos no están concebidos para representar estructuras físicas reales, sino que sirven como herramientas para interpretar el comportamiento dinámico, sujeto a un conjunto de hipótesis y condiciones de contorno.

Análisis modal: modelo de un solo grado de libertad (SGDL)

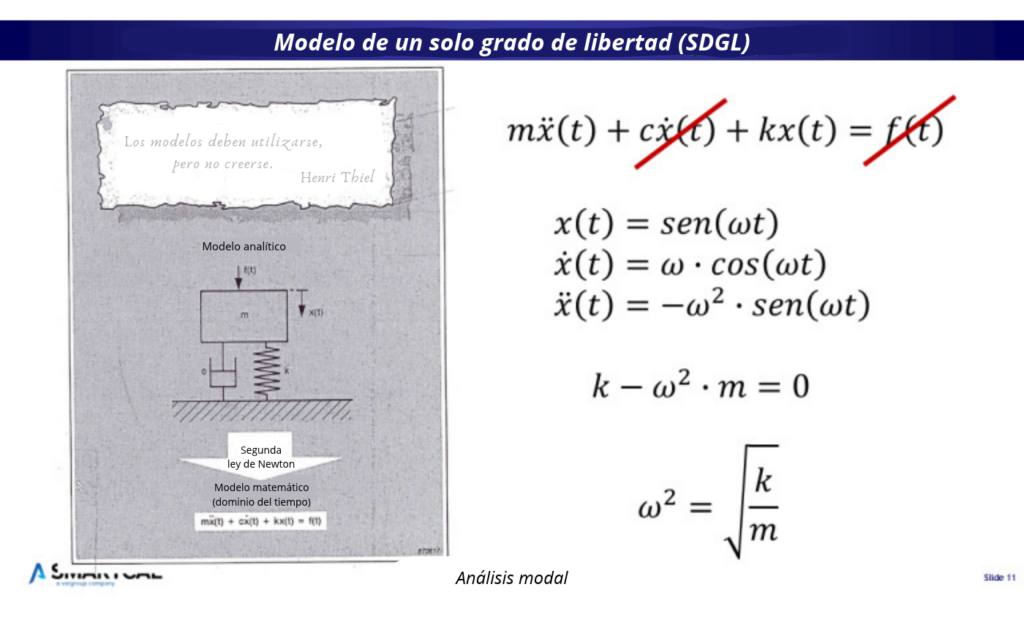
Puede obtenerse un modelo analítico en el dominio físico. La figura muestra el sistema clásico de un grado de libertad que se estudia en los cursos de mecánica de las vibraciones, constituido por una masa (m), un muelle lineal (k) y un amortiguador viscoso lineal (c). La masa está restringida a trasladarse en una sola dirección (x), por lo que tenemos un único grado de libertad.

A partir del modelo analítico, puede derivarse un modelo matemático en el dominio temporal aplicando la segunda ley de Newton. Igualando las fuerzas internas (inercia, amortiguamiento y elasticidad) a las fuerzas externas (excitación), se obtiene la ecuación que aparece en la figura, que es una ecuación diferencial de segundo orden.

Veamos ahora algunas consideraciones.

En este momento, todavía no estamos buscando la respuesta del sistema sometido a las fuerzas de excitación, sino sus características intrínsecas. Por tanto, al no aplicar ninguna fuerza de excitación, podemos eliminar este término.

Supongamos también que el amortiguamiento es bajo, como ocurre en la mayoría de los casos en las estructuras metálicas. Por tanto, podemos eliminar también este término.

Hagamos además una hipótesis sobre la ley de movimiento, suponiendo que nuestro grado de libertad oscila con un movimiento sinusoidal. Esto se debe a que existen otras herramientas matemáticas, como la transformada de Fourier, que permiten transformar una señal en el dominio temporal en una combinación de sinusoides.

De este modo, la ecuación diferencial de segundo orden se transforma en una sencilla ecuación algebraica de segundo grado, cuyas raíces sabemos calcular. Las pulsaciones naturales del sistema aumentan al aumentar la rigidez del muelle y disminuyen al aumentar la masa.

Esta dependencia de la frecuencia de resonancia respecto a la rigidez y la masa constituye una relación general (rigidez en el numerador y masa en el denominador), aplicable, en principio, a cualquier geometría compleja. Es un concepto que cualquier diseñador debería tener siempre presente.

Modelo de múltiples grados de libertad (MGDL)

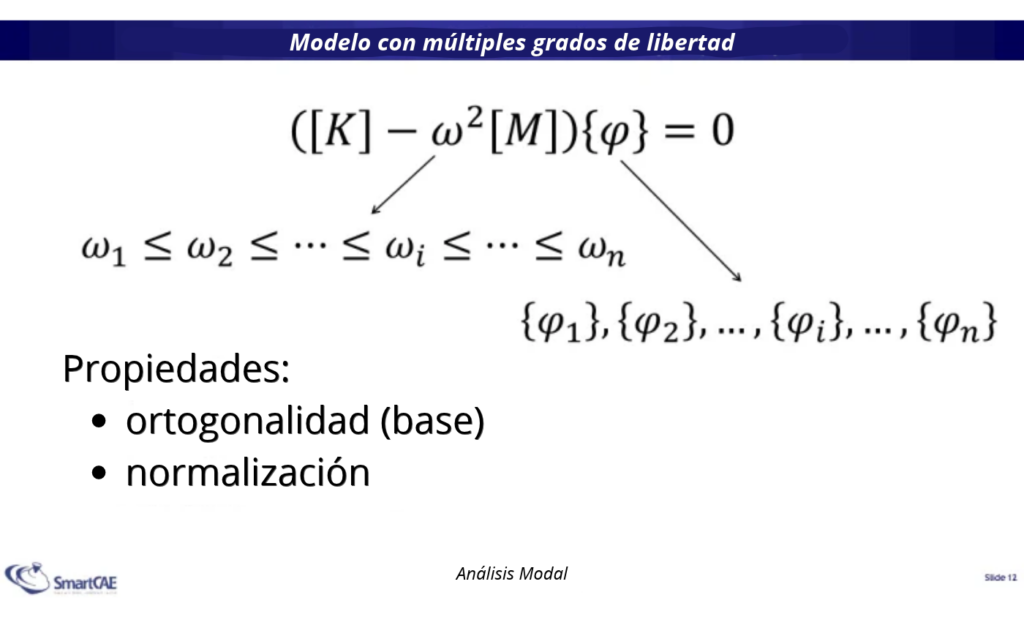
En el caso de geometrías complejas, podemos extender el razonamiento del modelo de un solo grado de libertad a un modelo genérico de múltiples grados de libertad, que, en la práctica, es un modelo de elementos finitos. De este modo, obtenemos la ecuación que se muestra en la figura.

Análisis modal: modelo de múltiples grados de libertad (MGDL)

El problema se reduce a un sistema lineal homogéneo cuyas incógnitas son (\omega) y (\phi). Para no profundizar más en estos aspectos matemáticos, esta ecuación se denomina ecuación característica del sistema, y sus soluciones no triviales son los valores de (\omega), denominados autovalores, a los que corresponden las deformadas (\phi), denominadas autovectores.

Los autovectores presentan algunas características importantes:

  • Ortogonalidad: son vectores linealmente independientes, es decir, no es posible obtener un autovector como combinación lineal de los demás. Por tanto, constituyen una base de un espacio vectorial (el espacio modal).
  • Normalización: representan únicamente la forma de la deformada, no sus valores reales. Por este motivo, es necesario aplicar un criterio de normalización del vector. Habitualmente se utilizan dos criterios: la normalización respecto a la masa del sistema (preferible) o la imposición de una amplitud máxima igual a 1.

¿Cómo se utilizan los parámetros modales?

Una vez calculadas las frecuencias y las formas modales, ¿qué podemos hacer con ellas?

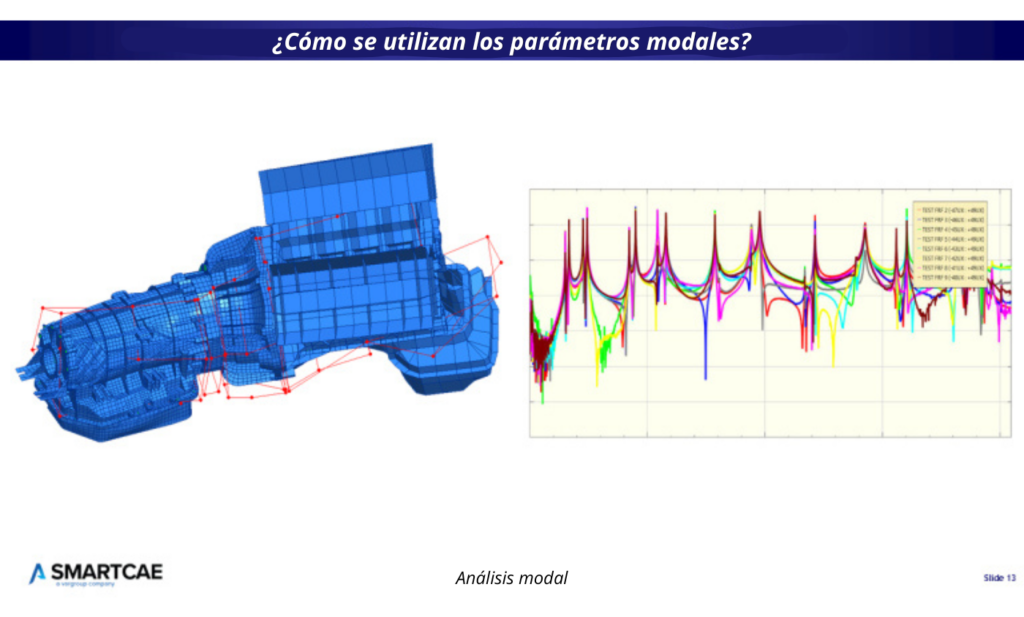
Cómo utilizar los parámetros modales

El primer uso consiste en interpretarlos tal como son, relacionando los resultados del cálculo con el comportamiento mecánico de la estructura (modelo de la izquierda en la figura anterior). En este caso, se evalúa si las frecuencias de resonancia pueden generar problemas en la estructura durante las condiciones de funcionamiento.

Lo que se suele hacer es comprobar que la estructura no presente frecuencias de resonancia dentro del rango de funcionamiento de los dispositivos que pueden introducir una excitación armónica y que, por tanto, podrían excitar la estructura.

El segundo uso consiste en utilizar la base modal para calcular la respuesta forzada del sistema (gráfico de la derecha en la figura anterior). De hecho, transformar las ecuaciones de la dinámica del sistema al espacio vectorial constituido por la base modal significa sustituir un modelo con cientos de miles o millones de grados de libertad en el espacio físico por otro con un número reducido de grados de libertad individuales, tantos como frecuencias de resonancia —y sus correspondientes modos— se consideren representativas de la respuesta dinámica del sistema. Para estos modelos, la solución numérica resulta más sencilla.

Esta operación la realiza automáticamente el solucionador. Lo importante es conocer las hipótesis en las que se basa este enfoque, las limitaciones del método y las posibles fuentes de error. En cualquier caso, trataremos estos aspectos en los próximos artículos, dedicados precisamente a la respuesta en frecuencia y a la respuesta transitoria.

Preguntas y respuestas

A continuación, se presentan algunas preguntas que me han planteado durante seminarios y webinars dedicados a la modelización FEM para el análisis modal. He decidido recopilarlas en este artículo porque pueden ayudarte a definir la mejor estrategia de modelización FEM para representar el contacto.

¿La malla preparada para el análisis de tensiones también sirve para el análisis dinámico?

En principio, una malla creada para el cálculo de tensiones también puede ser adecuada para el análisis dinámico. De hecho, nosotros también intentamos, siempre que es posible, crear un único modelo con el que realizar varias simulaciones.

Es importante tener en cuenta que el cálculo de los autovalores requiere muchos más recursos computacionales que un análisis estático lineal. Por tanto, son admisibles todas las simplificaciones posibles, como utilizar elementos shell y beam, así como parámetros concentrados en lugar de una malla de elementos sólidos.

Además, dado que cada forma modal genera un conjunto completo de resultados, hay que prestar atención a los resultados que se solicitan en el análisis. De lo contrario, el tamaño de la base de datos de resultados podría crecer desmesuradamente.

A menos que se quiera realizar posteriormente un análisis de respuesta en frecuencia, conviene incluir en los resultados únicamente los desplazamientos y, si procede, la energía de deformación elástica.

¿Qué es el análisis modal Free-Free?

Es una pregunta muy interesante, porque antes me he olvidado de abordar este tema. Para responder, retomo la diapositiva con la ecuación característica.

La ecuación característica admite una solución incluso si no introducimos restricciones en el sistema. De hecho, las frecuencias naturales también existen para un cuerpo suspendido en el aire, sin restricciones. En este caso, hablamos de un sistema free-free.

Cuando realizamos un análisis modal sin restringir el sistema, obtendremos 6 autovectores con frecuencias muy bajas, prácticamente de 0 Hz. Estos autovectores corresponden a los modos de cuerpo rígido, es decir, a movimientos de rotación y traslación de todo el sistema en el espacio. Después de los modos de cuerpo rígido, encontraremos los modos elásticos, cuyas frecuencias son distintas de cero.

¿Tiene significado físico la amplitud de las deformaciones modales?

Si nuestro estudio se limita al análisis modal, no debemos considerar los valores de los resultados modales (deformaciones y energía de deformación elástica) en términos absolutos, sino relativos.

Esto se debe a que la amplitud del desplazamiento modal (y, en consecuencia, de la energía de deformación elástica) depende del criterio de normalización de los autovectores utilizado. La normalización introduce un factor de escala arbitrario en toda la forma modal.

Por ejemplo, en NX Nastran, el criterio predeterminado es la normalización respecto a la matriz de masa. Otros solvers, como el antiguo I-DEAS, utilizaban por defecto la normalización unitaria.

¿Se pueden tener en cuenta los impactos y los contactos en el análisis modal?

La respuesta es NO: en el análisis modal no se pueden tener en cuenta ni los impactos ni los contactos entre los cuerpos.

El análisis modal, es decir, la extracción de autovalores y autovectores, es un cálculo que se realiza bajo la hipótesis de que el modelo es lineal.

Por tanto, los fenómenos no lineales, como los impactos y los contactos, deben aproximarse en el modelo mediante elementos de tipo lineal. Esto significa, por ejemplo, que puedo unir las piezas entre sí mediante una unión rígida, pero no puedo utilizar el contacto.

Esta limitación es común al análisis modal y al análisis de respuesta en frecuencia.

Si deseo estudiar el comportamiento dinámico del sistema teniendo en cuenta fenómenos no lineales, como los contactos o los impactos, la única opción es realizar un análisis transitorio no lineal, es decir, en el dominio del tiempo.

¿Qué diferencia hay entre una matriz de masa coupled y una matriz lumped?

Se trata de una técnica que utiliza el solver para gestionar la matriz de masa del sistema.

La matriz de masa coupled, o completa, es una matriz dispersa con distintos términos distintos de cero que contiene los términos de inercia. Dada una malla FEM, esta es la representación más precisa de la masa del sistema.

La matriz lumped utiliza una simplificación que consiste en sumar a los términos de la diagonal de la matriz las contribuciones de inercia que se encuentran fuera de ella. Esto se traduce en un ahorro considerable de memoria.

Con la capacidad de cálculo y la memoria RAM disponibles hoy en día, en mi opinión, ya no tiene sentido utilizar la matriz lumped, salvo que lo exijan procedimientos específicos.

Para profundizar en el tema:

Comprueba el producto antes de fabricarlo.

¿Y si pudieras reducir hasta un 80 % los costes de tus prototipos?