Qué es el análisis transitorio con elementos finitos

12 min de lectura Dinámica y vibraciones

En este artículo explicamos cómo funcionan los análisis transitorios y qué resultados proporcionan para la verificación de diseños.

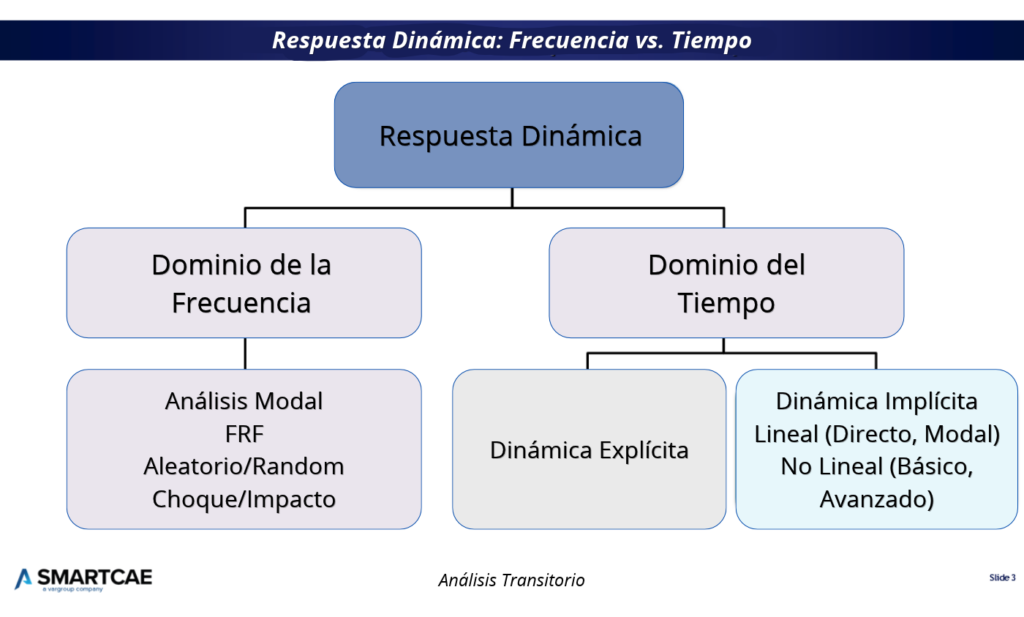
Los problemas de dinámica estructural pueden dividirse en dos categorías principales. En la primera, el objetivo es determinar el comportamiento de la estructura en el dominio de la frecuencia y calcular, por ejemplo, las frecuencias de vibración y las correspondientes formas modales. En la segunda, el objetivo es determinar cómo se comporta la estructura a lo largo del tiempo durante la aplicación de una carga.

En los dos primeros artículos de esta serie hemos hablado del análisis modal y del análisis de respuesta en frecuencia.

En este artículo nos centramos en el análisis transitorio.

Tipos de análisis dinámicos que pueden realizarse mediante el método de los elementos finitos

Análisis transitorio

A diferencia de los análisis estáticos y de los análisis en frecuencia, en el análisis transitorio las fuerzas varían en función del tiempo según una ley cualquiera, que no tiene por qué ser sinusoidal, como ocurre en los análisis de respuesta en frecuencia.

Las cargas pueden consistir tanto en fuerzas como en desplazamientos impuestos, definidos mediante cualquier ley temporal.

Para el análisis dinámico transitorio existen dos grandes categorías de solvers, que se distinguen por la técnica numérica utilizada:

  • Métodos explícitos. Se han desarrollado para resolver historias temporales cortas con no linealidades muy importantes. Por ejemplo, permiten analizar el comportamiento de una estructura durante una explosión, simular un choque automovilístico o reproducir un ensayo de impacto balístico.
  • Métodos implícitos. Se utilizan con mayor frecuencia para analizar historias temporales largas, con fenómenos no lineales limitados o inexistentes. Este es el tema que abordaremos en el seminario de hoy.

En cuanto al planteamiento del problema, bajo la hipótesis de comportamiento lineal, NX Nastran ofrece dos técnicas numéricas para realizar el análisis transitorio: el método directo y el método modal, que empezaremos a conocer en la próxima diapositiva.

Básicamente, como vimos en el seminario sobre el análisis de respuesta en frecuencia, el método directo resuelve las ecuaciones completas del sistema, mientras que el método modal utiliza una transformación de coordenadas para desacoplar las ecuaciones del problema.

Si no se puede asumir un comportamiento lineal, es posible realizar una simulación transitoria no lineal. En este caso, también disponemos de dos opciones: el solver Basic Nonlinear y el Advanced Nonlinear.

Análisis transitorio directo: lineal y no lineal

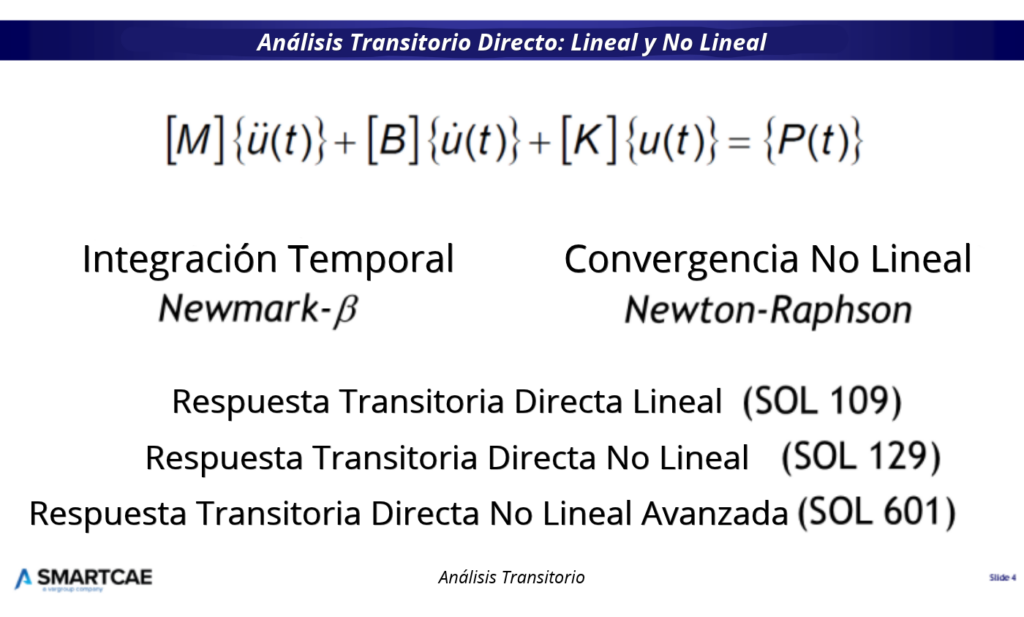
Retomemos la ecuación del movimiento de un sistema elástico, en la que aparecen las fuerzas de inercia, de amortiguamiento viscoso y elásticas, que deben estar en equilibrio instantáneo con las fuerzas aplicadas. Partimos de la hipótesis de un sistema lineal.

En el análisis estructural transitorio directo, la respuesta se calcula resolviendo este sistema de ecuaciones mediante integración numérica directa. El método numérico utilizado es el mismo para el análisis transitorio directo lineal y no lineal, y permite gestionar incrementos de tiempo adaptativos (time steps), que el solver puede reducir o ampliar según sea necesario para favorecer la convergencia.

Mediante la integración numérica directa, el equilibrio se satisface en instantes temporales discretos, separados por un intervalo DeltaT.

La evolución temporal de las variables se calcula mediante el algoritmo de Newmark-Beta, perteneciente a la familia de los métodos de diferencias finitas. A partir de la configuración del sistema en el instante inicial, este método permite obtener la solución en el siguiente instante temporal. Esta solución se convierte, a su vez, en la condición inicial del siguiente paso de cálculo, y así sucesivamente.

La diferencia fundamental entre el análisis transitorio lineal y el no lineal radica en que el primero presupone un comportamiento lineal del sistema y, por tanto, se limita a la integración temporal, mientras que el segundo permite considerar efectos no lineales, como grandes desplazamientos, comportamiento no lineal del material y contacto. La convergencia no lineal se alcanza en cada paso de tiempo mediante el mismo método iterativo de Newton-Raphson que se utiliza en el análisis estático no lineal.

A continuación, se indican los códigos de solución para los análisis transitorios directos: SOL 109 para problemas lineales, SOL 129 para problemas no lineales y SOL 601 para utilizar el solver no lineal avanzado.

Análisis transitorio directo: lineal y no lineal

Análisis transitorio mediante el método modal

En esta diapositiva intentaré resumir, a grandes rasgos, el enfoque modal.

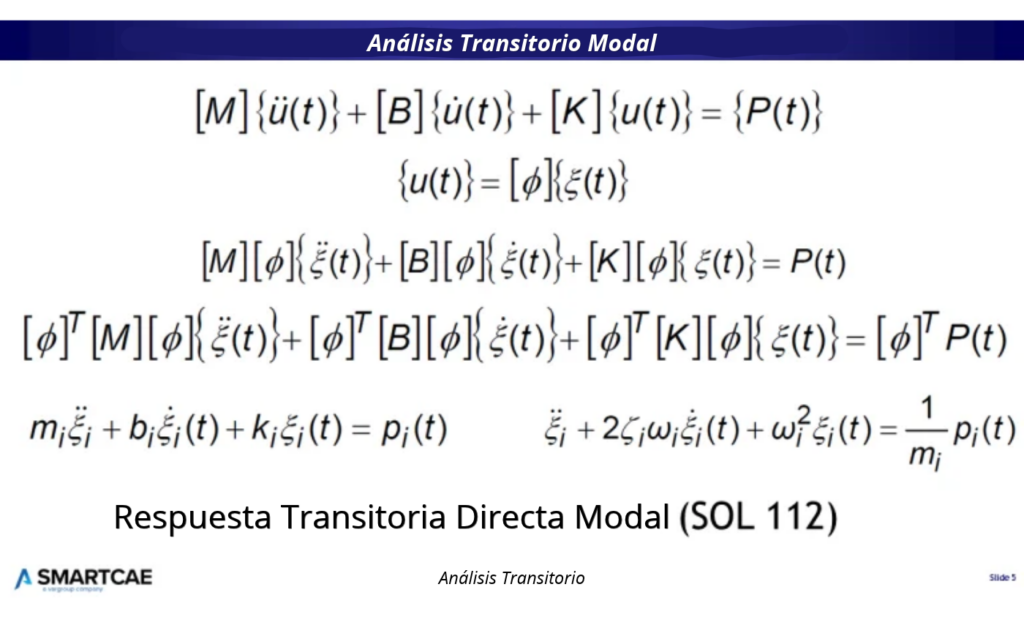
Bajo la hipótesis de comportamiento lineal del sistema, es posible transformar sus ecuaciones mediante un cambio de base. En particular, se utiliza el espacio vectorial generado por los autovectores del sistema. Para profundizar en este tema, os remito a los seminarios sobre análisis modal y análisis de respuesta en frecuencia.

En pocas palabras, sustituyendo la variable U por ξ y premultiplicando todos los términos por la matriz traspuesta de la matriz de cambio de base, es posible desacoplar el sistema de ecuaciones y reducir, además, su número al de las coordenadas modales seleccionadas.

Asimismo, bajo la hipótesis de amortiguamiento viscoso, la ecuación puede expresarse de esta forma.

A partir de aquí, la integración temporal se realiza mediante el algoritmo de Newmark-Beta, pero con un coste computacional considerablemente inferior al del modelo original.

Una vez obtenidas las incógnitas ξi para cada instante temporal, las coordenadas modales se reproyectan en el espacio euclídeo mediante un simple producto fila por columna. A partir de los desplazamientos, se calculan posteriormente las tensiones y los demás resultados.

Este procedimiento es el que se lleva a cabo en la SOL 112 de Nastran.

Al igual que ocurre en el análisis de respuesta en frecuencia, los resultados están fuertemente condicionados por la selección de los autovectores. Una base modal inadecuada podría no ser capaz de representar correctamente el comportamiento transitorio.

Si la base modal está truncada a una determinada frecuencia, el modelo no podrá representar las oscilaciones de frecuencia superior a dicho límite.
Análisis transitorio mediante el método modal

Cómo introducir el amortiguamiento en el análisis transitorio

También en el análisis de respuesta transitoria debemos tener en cuenta el amortiguamiento.

Como vimos en el artículo dedicado al análisis de respuesta en frecuencia, existen dos tipos de amortiguamiento: el estructural, que depende de los desplazamientos, y el viscoso, que depende de la velocidad.

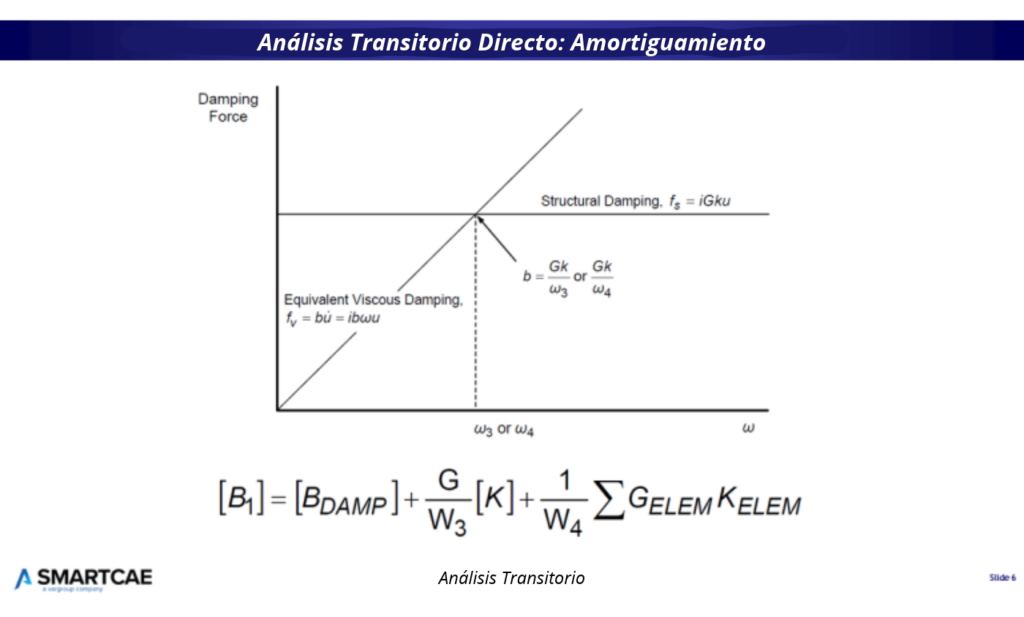
El amortiguamiento estructural tiene la particularidad de dar lugar a una matriz de rigidez compleja, lo que no resulta viable en el análisis de respuesta temporal. Por ello, los solvers FEM utilizan un artificio matemático para transformar el amortiguamiento estructural en un amortiguamiento viscoso equivalente.

En el gráfico se observa que, al variar la frecuencia de oscilación, ambos tipos de amortiguamiento solo coinciden para una frecuencia determinada, en el punto de intersección de las dos curvas.

Para esta frecuencia, el amortiguamiento estructural puede modelarse mediante un amortiguamiento viscoso equivalente. Este es el enfoque que utiliza Nastran para evitar tener que trabajar con matrices complejas.

A partir de la ecuación se observa cómo procede Nastran para crear la matriz de amortiguamiento del modelo.

  • En primer lugar, se toman los amortiguamientos viscosos concentrados en el modelo, matriz [Bdamp].
  • A estos se pueden añadir dos términos:
  • Mediante el parámetro PARAM, G, se define un coeficiente de amortiguamiento estructural que multiplica la matriz de rigidez ensamblada. Este amortiguamiento se divide por el valor de la pulsación definido mediante PARAM, W3. Por defecto, este valor es cero, por lo que el término no se añade.
  • Mediante PARAM, W4, se transforma el amortiguamiento estructural de los elementos cuyos materiales tienen definido un valor de amortiguamiento. También en este caso, si no se define el valor de W4, el término no se añade.

Mediante el enfoque modal es posible definir un coeficiente de amortiguamiento que depende de la frecuencia de oscilación y que no se corresponde directamente con las propiedades de los elementos. Es importante tener cuidado de no introducir el amortiguamiento dos veces: tanto el de los elementos como el modal.

Cómo introducir el amortiguamiento en el análisis transitorio

Ejemplo de análisis transitorio no lineal

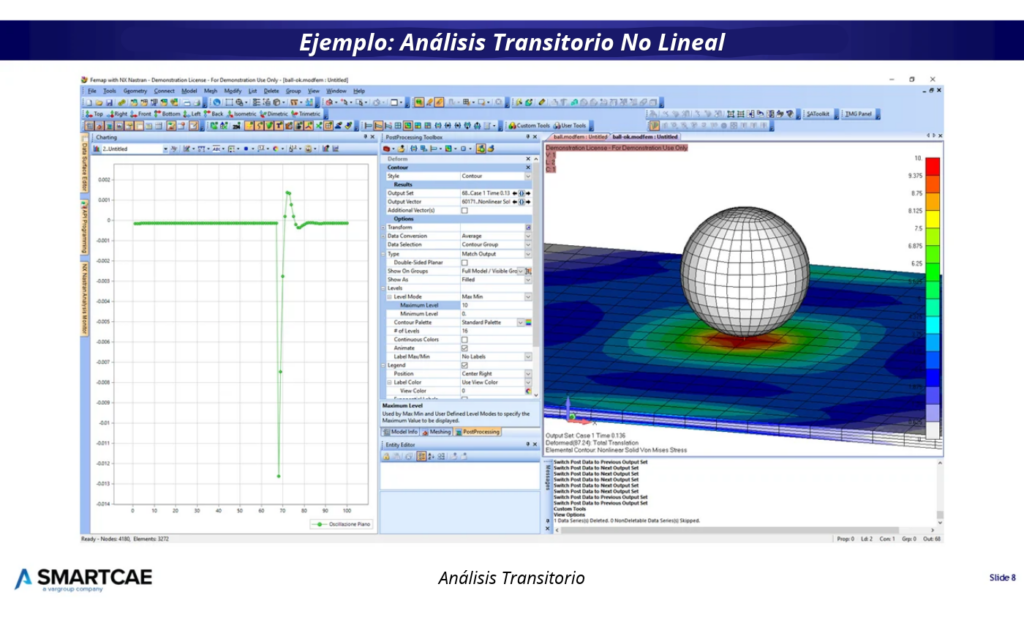
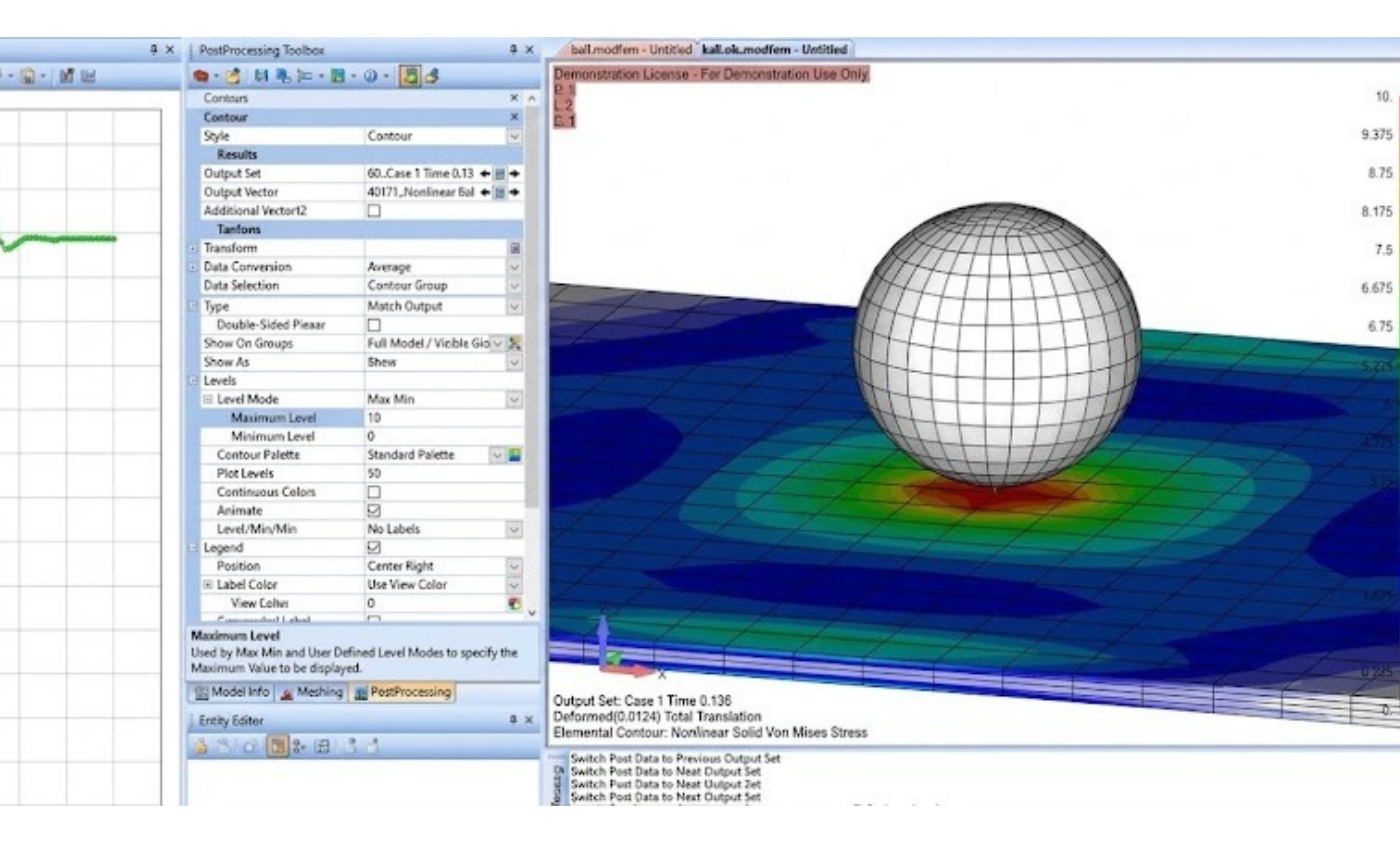
En la imagen se muestra un ejemplo de análisis transitorio no lineal realizado con el solver no lineal avanzado de NX Nastran para simular el movimiento transitorio de una pelota que rebota sobre un plano.

En el modelo se tienen en cuenta tanto los grandes desplazamientos como el contacto 3D superficie-superficie.

Ejemplo de análisis transitorio no lineal con Femap y NX Nastran

Resumen

El análisis transitorio permite determinar el comportamiento de una estructura sometida a cargas variables en el tiempo que no necesariamente pueden representarse mediante un espectro de excitación sinusoidal en el dominio de la frecuencia.

Hemos visto que existen varias formas de configurar un análisis transitorio:

  • Si se trabaja con sistemas en los que es válida la hipótesis de linealidad, es posible elegir entre el método directo, que consiste en resolver las ecuaciones de Newton para el sistema completo, y el método modal. Si ambos métodos se configuran correctamente, proporcionan el mismo resultado.

– En general, se prefiere el método modal cuando se trabaja con un modelo con muchos grados de libertad, pero el contenido armónico de la excitación y de la respuesta es limitado. En este caso, es posible calcular la respuesta del sistema utilizando un número reducido de autovectores.

– Por el contrario, cuando el contenido frecuencial es elevado (por lo que sería necesario calcular muchos autovectores) o cuando es necesario representar correctamente el amortiguamiento del sistema y no es posible aproximarlo mediante un amortiguamiento viscoso equivalente (por ejemplo, cuando existe un elevado amortiguamiento estructural), es preferible utilizar el método directo.

  • Si el modelo presenta no linealidades, como materiales no lineales, grandes desplazamientos o contactos, es necesario utilizar un análisis transitorio no lineal. En este caso, NX Nastran permite utilizar el solver transitorio no lineal básico (SOL 129) o el solver no lineal avanzado (SOL 601).

Un criterio importante para elegir el enfoque adecuado es la presencia de contactos en el modelo y el tipo de elemento que se desea utilizar para representarlos. Con SOL 129 solo se pueden utilizar elementos GAP y Slide Line, mientras que SOL 601 permite definir contactos superficie-superficie, por lo que resulta más adecuado para geometrías 3D.

Preguntas y respuestas

A continuación, se presentan algunas de las preguntas que me han planteado durante seminarios y webinars dedicados a la modelización FEM de fenómenos transitorios. He decidido incluirlas en este artículo porque pueden ayudarte a definir la estrategia de modelización más adecuada para tus análisis FEM.

¿Es posible realizar también simulaciones dinámicas explícitas con NX Nastran?

Aunque, por brevedad, en este seminario solo hemos tratado las simulaciones FEM transitorias implícitas, confirmo que el solver no lineal avanzado de NX Nastran permite realizar simulaciones transitorias explícitas. El código de solución correspondiente es SOL 701.

¿Es posible simular fenómenos con distintas excitaciones transitorias que actúan en varios puntos?

Sí, no existe ningún límite específico en cuanto al número de excitaciones que se pueden aplicar.

En un análisis transitorio se pueden aplicar tanto fuerzas puntuales como desplazamientos impuestos.

Estas excitaciones no tienen por qué estar sincronizadas.

También es posible definir una historia temporal en la que una carga se active y posteriormente se desactive a lo largo del análisis.

¿Podría explicar de nuevo cuáles son las ventajas del método modal frente al método directo y viceversa?

Empecemos por el método directo.

El método directo resuelve las ecuaciones completas del movimiento del sistema, teniendo en cuenta la inercia, el amortiguamiento y la elasticidad, y equilibrándolas con las fuerzas. Estas fuerzas incluyen dos contribuciones: las fuerzas aplicadas y las fuerzas debidas a las no linealidades. Por este motivo, el método directo permite abordar análisis transitorios no lineales. Su principal desventaja está relacionada con los tiempos de cálculo, que dependen del número de grados de libertad del modelo.

El método modal realiza una transformación de coordenadas en el espacio modal, utilizando los autovectores del modelo como base. Esto solo es posible bajo la hipótesis de linealidad del sistema, por lo que el enfoque modal no puede tener en cuenta las no linealidades.

Su ventaja consiste en desacoplar las ecuaciones del modelo y, por lo general, reducir el número de grados de libertad en varios órdenes de magnitud con respecto al modelo original, lo que permite reducir los tiempos de cálculo. Dado que es necesario extraer las formas modales, si se debe considerar un contenido armónico elevado, puede ser necesario calcular cientos o miles de formas modales, ya que la densidad modal aumenta con la frecuencia. Por tanto, se pierden las ventajas del método modal frente al método directo.

¿La elección del time step es tan crítica en los análisis implícitos como en los explícitos?

En una simulación transitoria implícita, la elección del time step es menos crítica que en una simulación explícita. En particular, el time step no depende del tamaño de la malla.

Al igual que en el análisis modal, para representar correctamente una oscilación es necesario tomar al menos 4-5 puntos por semionda, es decir, 8-10 puntos por ciclo completo.

Esto significa que, si se desea capturar una oscilación de frecuencia F, cuyo período es T=1/F, se necesita un time step de, como máximo, 1/8  o 1/10 de dicho período.

No obstante, hay que tener en cuenta que el análisis transitorio sigue siendo estable incluso si se define un time step mayor. El inconveniente es que no se podrán capturar correctamente las oscilaciones de alta frecuencia y que, potencialmente, pueden producirse problemas de aliasing temporal.

Para profundizar en el tema:

Comprueba el producto antes de fabricarlo.

¿Y si pudieras reducir hasta un 80 % los costes de tus prototipos?