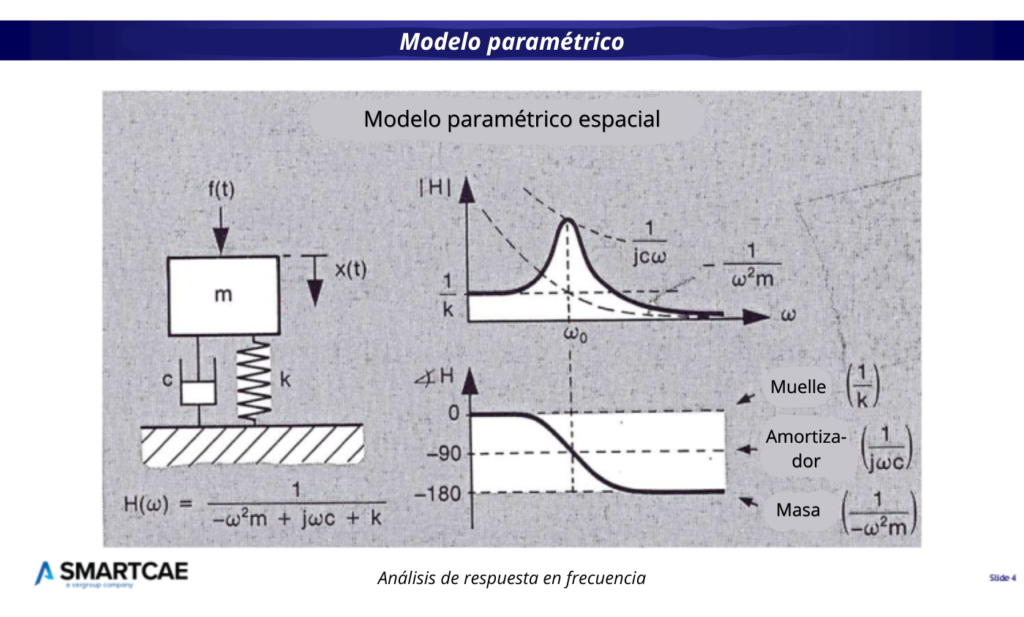
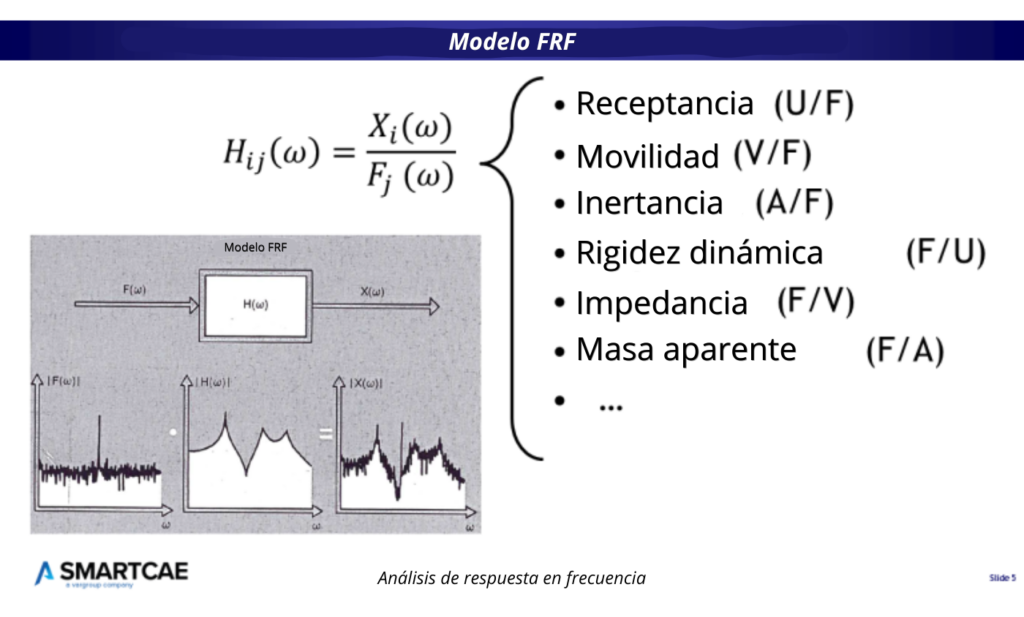
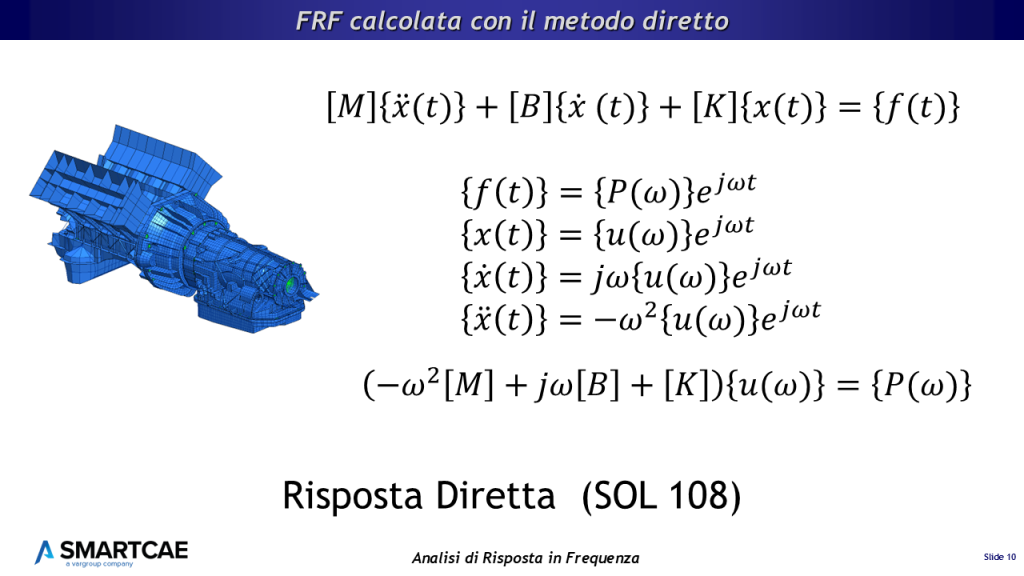
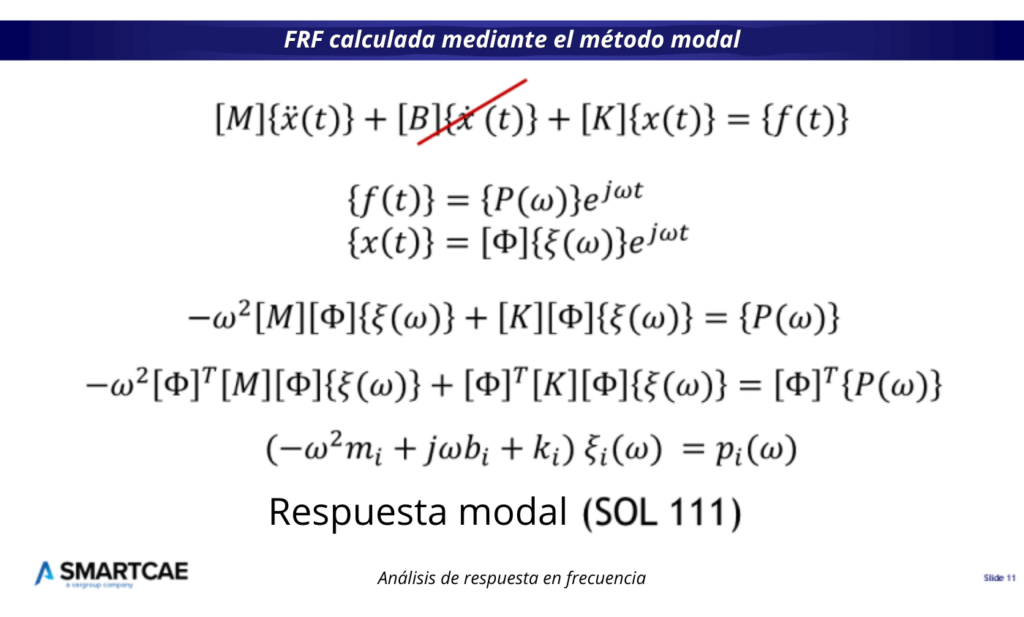
Para obtener el resultado, suponemos que, por el momento, podemos despreciar el amortiguamiento (hemos visto anteriormente que esta hipótesis es razonable) y utilizamos, al igual que antes, una fuerza de excitación sinusoidal.
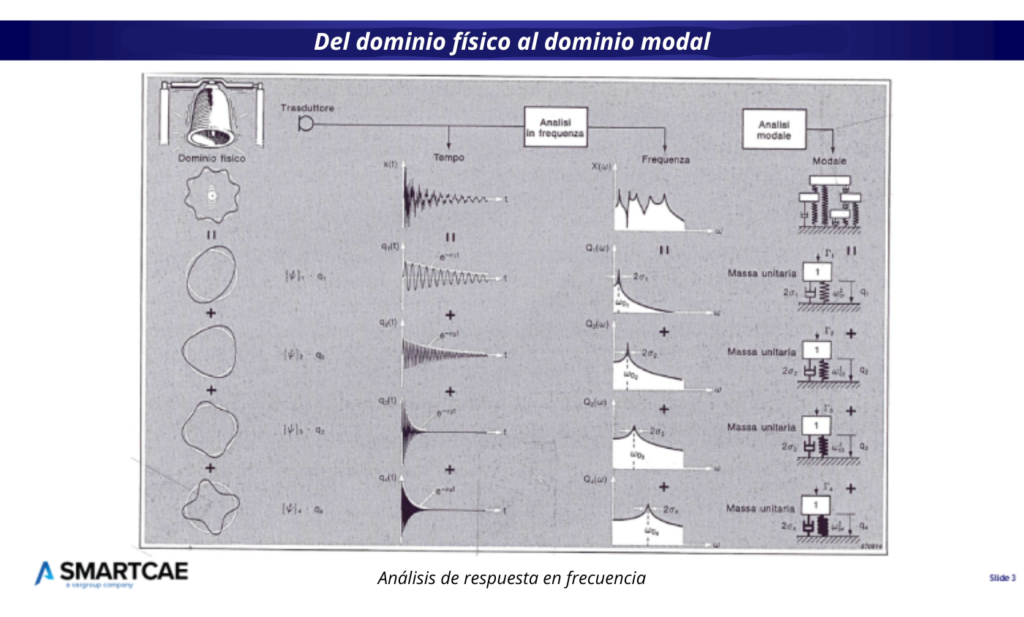
En esta ocasión, sin embargo, realizamos una transformación de coordenadas: definimos los desplazamientos mediante la matriz de autovectores y las coordenadas generalizadas (\Xi).
Premultiplicando todos los términos por la matriz de autovectores traspuesta, obtenemos el resultado buscado.
El primer término se denomina matriz de masa modal, el segundo, matriz de rigidez modal, y el tercero, fuerza de excitación modal.
El sistema de ecuaciones queda desacoplado y podemos calcular rápidamente la respuesta mediante sencillas ecuaciones correspondientes a modelos de un solo grado de libertad.
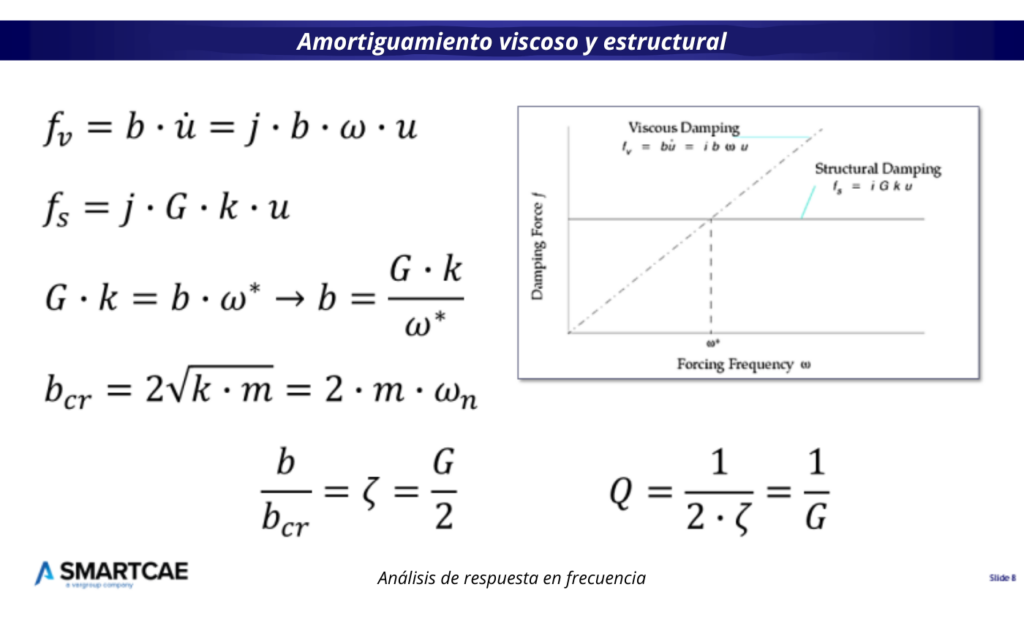
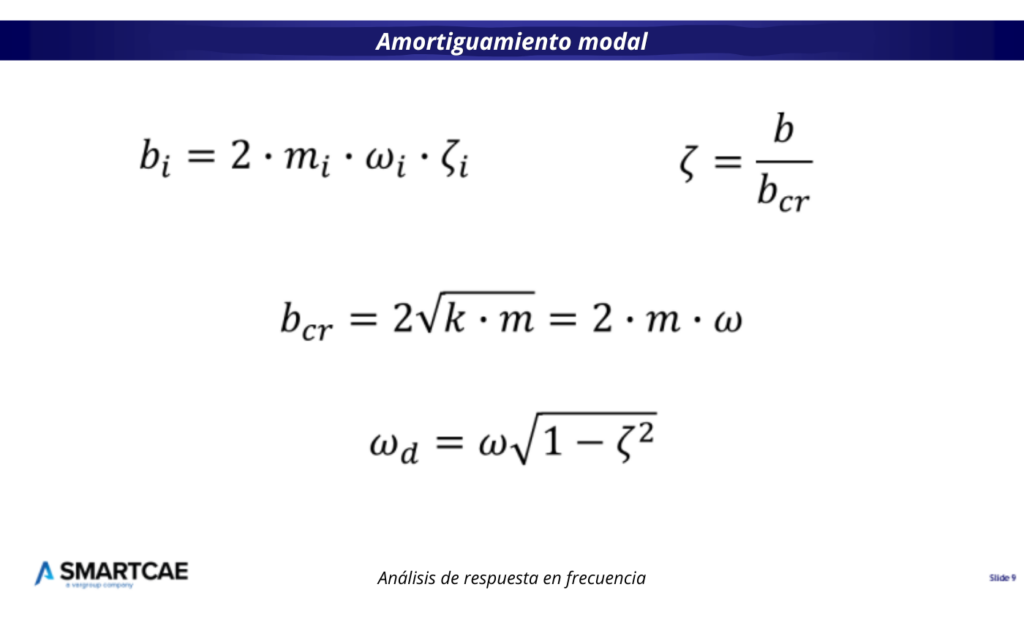
Podemos definir el amortiguamiento como una propiedad de cada modo (de ahí el término amortiguamiento modal), manteniendo las ecuaciones desacopladas.
En otros casos, los términos de amortiguamiento, tanto viscoso como estructural, no pueden aproximarse mediante el amortiguamiento modal. En estos casos, es necesario calcular las matrices de amortiguamiento modal, cuyos términos viscosos multiplican las velocidades y cuyos términos estructurales multiplican los desplazamientos.
Esto da lugar a un sistema de ecuaciones acopladas, más complejo de resolver que el sistema desacoplado. Además, el amortiguamiento estructural se aproxima mediante un amortiguamiento viscoso equivalente.
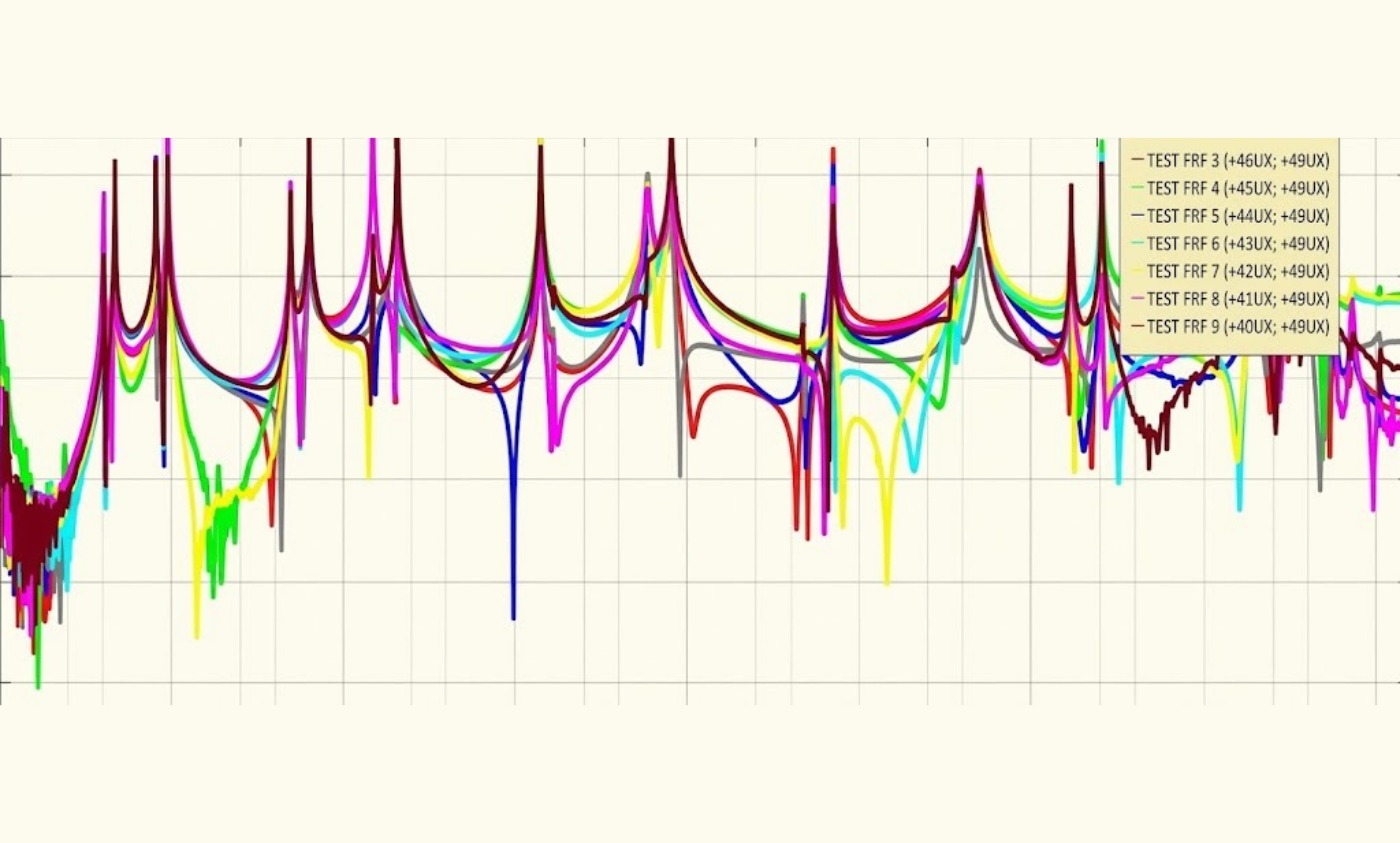
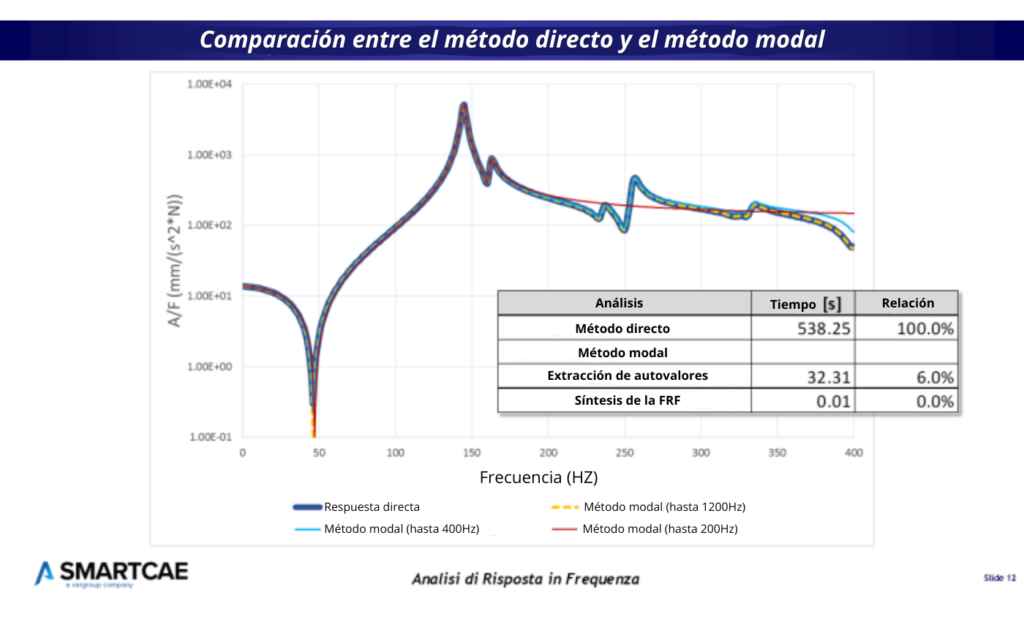
En la práctica, el número de autovectores utilizados en la transformación suele ser varios órdenes de magnitud inferior al número de grados de libertad del modelo. Por tanto, el tiempo de cálculo de la FRF mediante el método modal es considerablemente menor que mediante el método directo.
En conjunto, incluso teniendo en cuenta el cálculo de la base modal, se mantiene la clara ventaja de poder calcular la respuesta FRF en una fracción del tiempo que requiere el enfoque directo.
Una vez resuelto el problema para los grados de libertad generalizados (\xi), el solucionador realiza el producto fila por columna indicado en la ecuación para transformar los resultados al espacio geométrico y representarlos de forma comprensible para el usuario.